2026年4月的北京国际车展上,智能驾驶的竞争焦点变了。传感器硬件堆叠退场,端到端大模型加速走向量产落地。比亚迪宣布与华为在智驾方案上的联合测试进入第二阶段,“天神之眼”与“乾崑ADS”两条路线,正通过端到端大模型走向融合。
长尾场景里的直觉决策
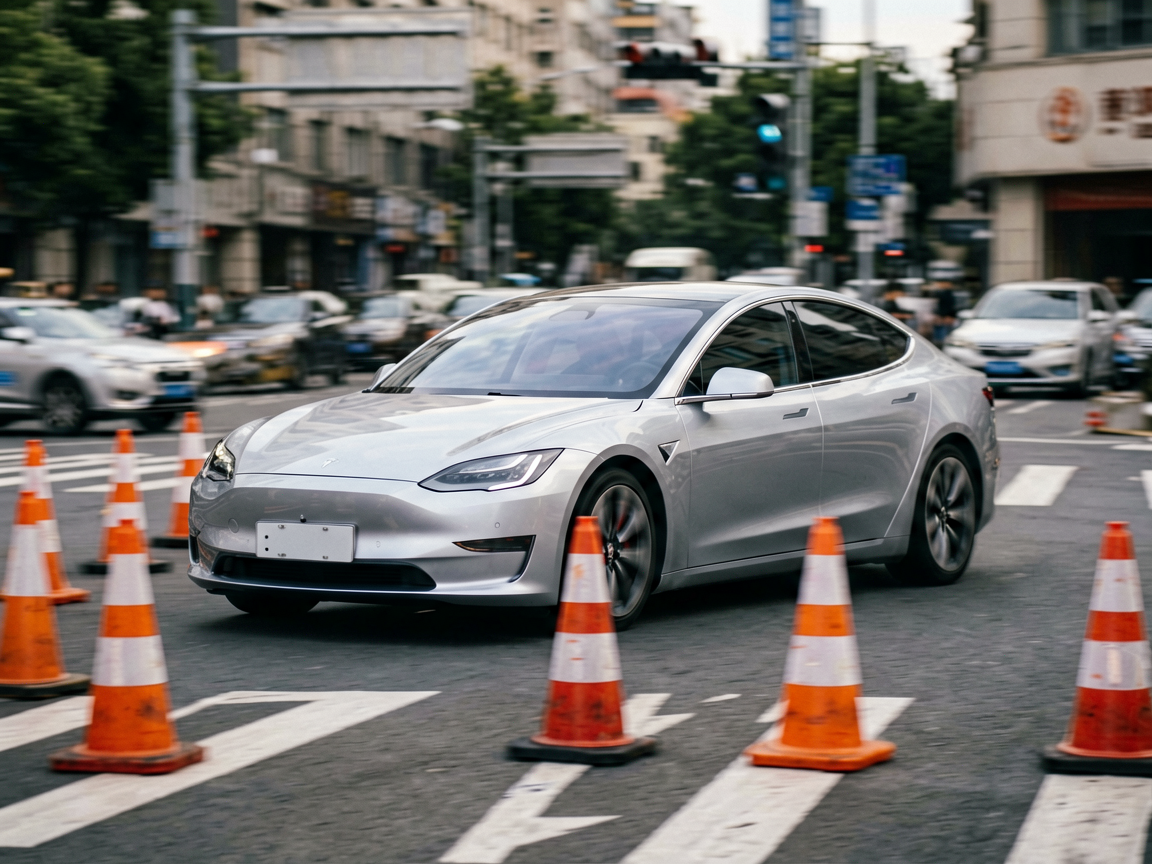
在中国复杂的交通环境中,逆行电动车、突然出现的施工围挡和路口加塞,构成了Corner Case(长尾场景)。传统的模块化自动驾驶将感知、预测、规划分开处理,应对这些场景时往往显得僵硬。
以无保护左转为例。当一辆电动车从盲区逆向驶来,传统算法需要经过检测障碍物、评估碰撞概率、触发刹车或转向三层规则判断,耗时约200毫秒。而在搭载华为ADS 3.0架构的测试车中,端到端模型通过神经网络直接建立传感器输入到控制指令输出的映射。检测到逆向物体的瞬间,模型根据周围车辆间距,直接计算出一条“微转向+减速”的平滑轨迹,更像老司机的肌肉记忆。
黑盒特性与安全兜底
据OFweek新能源汽车网2026年6月的报道,比亚迪正在加速自研算法与外部算力平台对接。端到端模型的“类人”决策背后,是海量数据喂养与安全冗余的妥协。模型黑盒特性也带来了监管挑战。
工程师在模型输出层加上了基于规则的“安全守门员”。它不直接参与规划,而是实时监控端到端模型的置信度。当置信度低于0.85阈值时,系统强制接管,回归保守策略。在方程豹豹8等搭载华为ADS 3.0的车型上,处理施工路段时,摄像头识别到模糊施工锥桶,模型会自动降速并加大横向距离,这种防御性驾驶策略极大提升了用户体验。
算力成本与合规门槛
技术落地还要面对算力成本。2026年存储芯片成本上涨,高阶智驾选装包价格卡在1.2万元左右。华为昇腾910C算力的普及为大规模部署提供了基础,但硬件上架只是开始,CANN算子补齐与集群互联仍是关键。比亚迪也在探索多模态Agent路径,让智驾系统理解更复杂的语义场景,比如根据导航语音提示自动调整驾驶风格。
7月15日,《人工智能拟人化互动服务管理暂行办法》正式施行。智驾系统面临的不仅是技术竞争,还有合规竞争。如何证明端到端模型的安全与透明,比攻克复杂十字路口更难。比亚迪与华为的合作方案没有追求绝对的“无人化”,转而在人机共驾的灰色地带寻找体验与安全的平衡点。