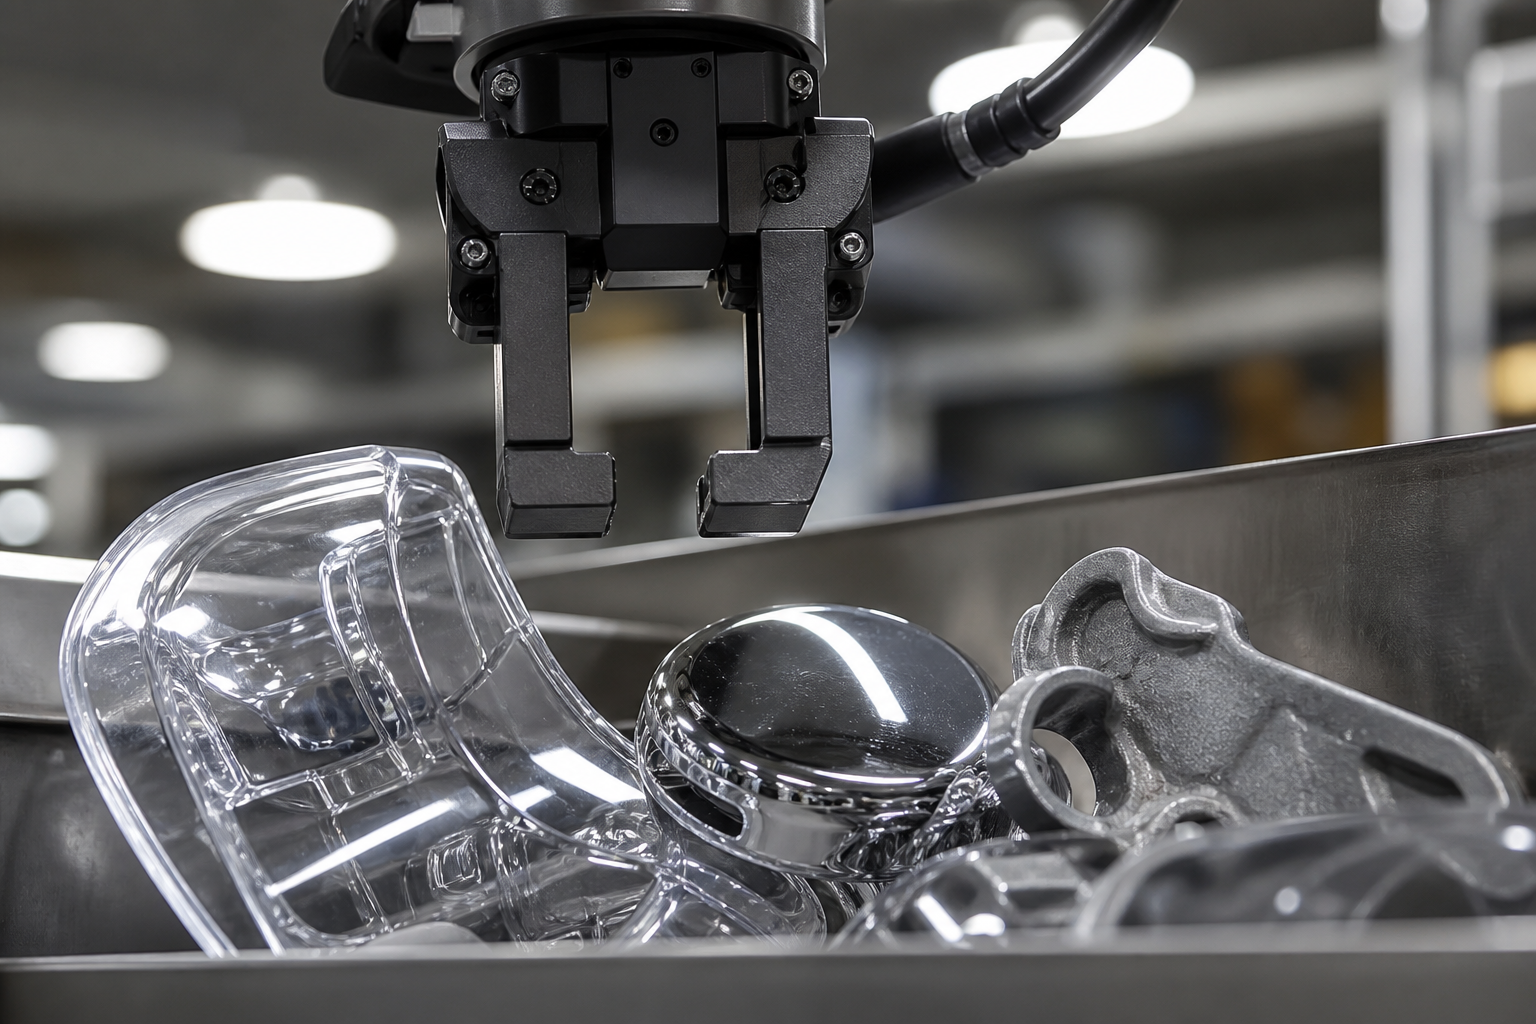
透明塑料壳、抛光金属件和形状不规则的混料,最容易让分拣系统露怯。相机可能认对类别,机械臂仍会抓偏:吸盘没有贴实,夹爪落点不合适,零件稍一滑动,前面的识别结果就失去意义。
2026年6月15日,《人民日报》在《物理人工智能,加速走进现实世界》中,将物理人工智能概括为能感知、能行动、能在真实场景中反复试错完成工作。放到分拣线上,这个定义很朴素:识别只是起点,抓取后的反馈也得进入下一次决策。
非标件卡住的,是“看见以后”
传统工业视觉擅长解决两类问题:判断零件是什么,以及它大致在哪里。遇到透明、强反光或轮廓不规则的工件,这两步都会变得不稳定。
透明材料会把背景纹理带进图像,抛光表面对光照角度敏感;深度相机面对这些表面时,也可能得到缺失或波动较大的空间信息。即使类别和位置判断正确,系统还要处理曲面是否适合吸取、夹爪从哪个方向接近、接触后会不会滑动等问题。
这些信息直接决定机械臂能否把零件拿起来。只看像素和点云,往往还不够。
物理AI试图把观察、动作和结果连在一起。机械臂抓偏了,系统需要知道偏差发生在哪一步;零件滑落了,下一次就要调整落点、姿态或夹持方式。这比单纯增加训练图片更接近车间里的实际问题。
BIGAI公开信息能确认到哪一步
BIGAI科研部门页面显示,其通用视觉方向包括深度场景理解、通用视觉、具身视觉和主动视觉,机器人也是研究方向之一。这些内容与非标件分拣确实有交集。
依据公开研究方向,一套面向非标件的系统至少要完成三件事:
- 先把场景看清楚。 除了类别和位置,还要判断遮挡、摆放姿态、表面状态以及可能影响抓取的材质线索。
- 再决定怎么抓。 系统需要选择吸取或夹取方式,确定接触位置、接近方向和运动路径,并在仿真或真机中测试不同动作。
- 动作过程中继续修正。 视觉、位置和接触反馈共同参与控制。用“大脑—小脑”作比喻,上层负责选抓法和路径,下层负责把动作做稳。
2026年5月29日,新华网转载科技日报文章《不做“书呆子学霸”,物理AI要当“实干家”》,其中提到物理AI的重要特征是教AI理解现实世界的物理规则。上述三步正是这种思路在分拣任务中的工程表达。
不过,这仍是依据BIGAI公开研究方向所作的拆解。现有材料没有给出一套可复核的BIGAI非标件分拣产线方案,也没有公布同条件下的抓取成功率、运行节拍和连续工作记录。关于TongSIM、SceneVerse++及其在该场景中的具体应用,目前提供的来源同样不足以支持产线效果判断。
漂亮指标,先问测试条件
工业项目最怕把实验演示直接写成产线成绩。
一套系统在固定灯光、少量样品和低速机械臂上完成抓取,只能说明方案可以运行。换成混料托盘、批次波动和连续生产后,结果可能完全不同。成功率、训练周期、推理延迟和芯片性能都需要一手出处,还要同时说明工件类型、传感器、机械臂、夹具、节拍以及人工干预方式。
现有公开来源能够确认的是,物理AI正在进入更多工业环节。2026年6月16日,21经济网援引上海证券报报道,中国通号、中控技术、云天励飞、步科股份等4家科创板公司正在把物理AI用于高铁控制、化工厂控制、推理芯片和机器设备等方向。
这说明企业已经开始处理真实设备和控制系统的问题,但不能据此推导出BIGAI已经解决非标零件分拣。公司、任务和生产环境都不同,数据不能互相替代。
采购前,先拿实际工件测试
判断物理AI分拣方案是否值得投入,可以从下面几项开始核验:
| 核验项 | 现场应该问什么 |
|---|---|
| 工件范围 | 透明、反光、深色和异形零件能否混放测试,摆放姿态是否接近真实产线 |
| 抓取过程 | 使用什么夹具,抓取失败后能否自动重试或切换动作 |
| 运行节拍 | 平均耗时和最慢一次分别是多少,识别、规划、执行各占多少时间 |
| 连续稳定性 | 光照变化、零件污染和批次变化后,系统是否需要人工重新调参 |
| 换型成本 | 新零件需要重新采集多少数据,哪些步骤必须由算法工程师完成 |
| 系统接入 | 现有相机、机械臂和控制系统能否继续使用,异常时有没有回退方案 |
如果工件规格统一、摆放固定、光照可控,先把现有视觉系统和夹具调稳,通常更直接。透明、反光、混合材质频繁出现,同时伴随换型需求时,具身视觉和动作反馈才更值得测试。
2026年1月,中国科学院以《当人工智能走向实体空间》为题讨论这一方向。此后,从科技企业发布成果,到《人民日报》关注物理AI进入现实场景,行业热度明显上升。北京智源人工智能研究院发布的《2026十大AI技术趋势》也把2026年视为AI从数字世界走向物理世界、从技术演示走向规模价值的关键年份。
热度可以推动研发,工厂最终看的仍是具体工件能不能抓稳、生产节拍会不会被拖慢、换型后要停多久。BIGAI的公开研究方向与非标件分拣需求相符,值得列入测试名单;在可复核的产线数据出现前,“已经搞定”仍然说得太早。