 技术应用
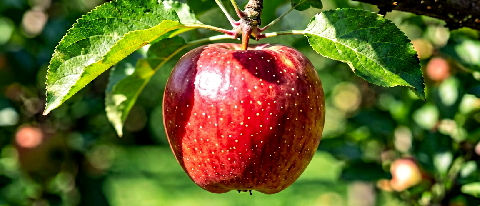
AI视觉识别在水果采摘机器人中的实战:从实验室到果园的差距
跟随乔戈里科技实测团队,记录光照骤变、枝叶遮挡、成熟度误判如何让实验室模型在果园里‘翻车’。拆解数据增强、域适应、多传感器融合与VLM辅助的实战技巧,理解AI在非结构化场景落地的真实差距。
阅读全文关键词:视觉识别
技术应用
跟随乔戈里科技实测团队,记录光照骤变、枝叶遮挡、成熟度误判如何让实验室模型在果园里‘翻车’。拆解数据增强、域适应、多传感器融合与VLM辅助的实战技巧,理解AI在非结构化场景落地的真实差距。
阅读全文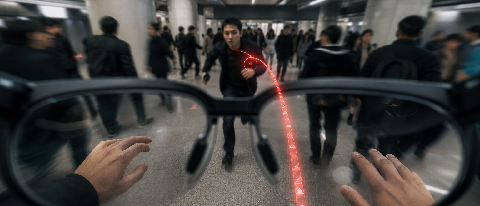 前沿研究
分析端侧世界模型如何将AI眼镜从简单的“视觉识别”升级为“物理预判”。结合谷歌、三星、高通等最新硬件动态,探讨轻量化世界模型在毫秒级实时推理中解决物理碰撞预测的技术路径与功耗约束。
阅读全文2026年AI竞争焦点从生成内容转向执行任务。本文拆解多模态Agent如何通过屏幕视觉识别、MCP协议动作执行与错误修正链路,接管浏览器、ERP和设计软件,为非技术人员提供RPA替代的避坑指南与数字员工构建思路。
阅读全文