苹果已经被看见,手上还缺一段反馈
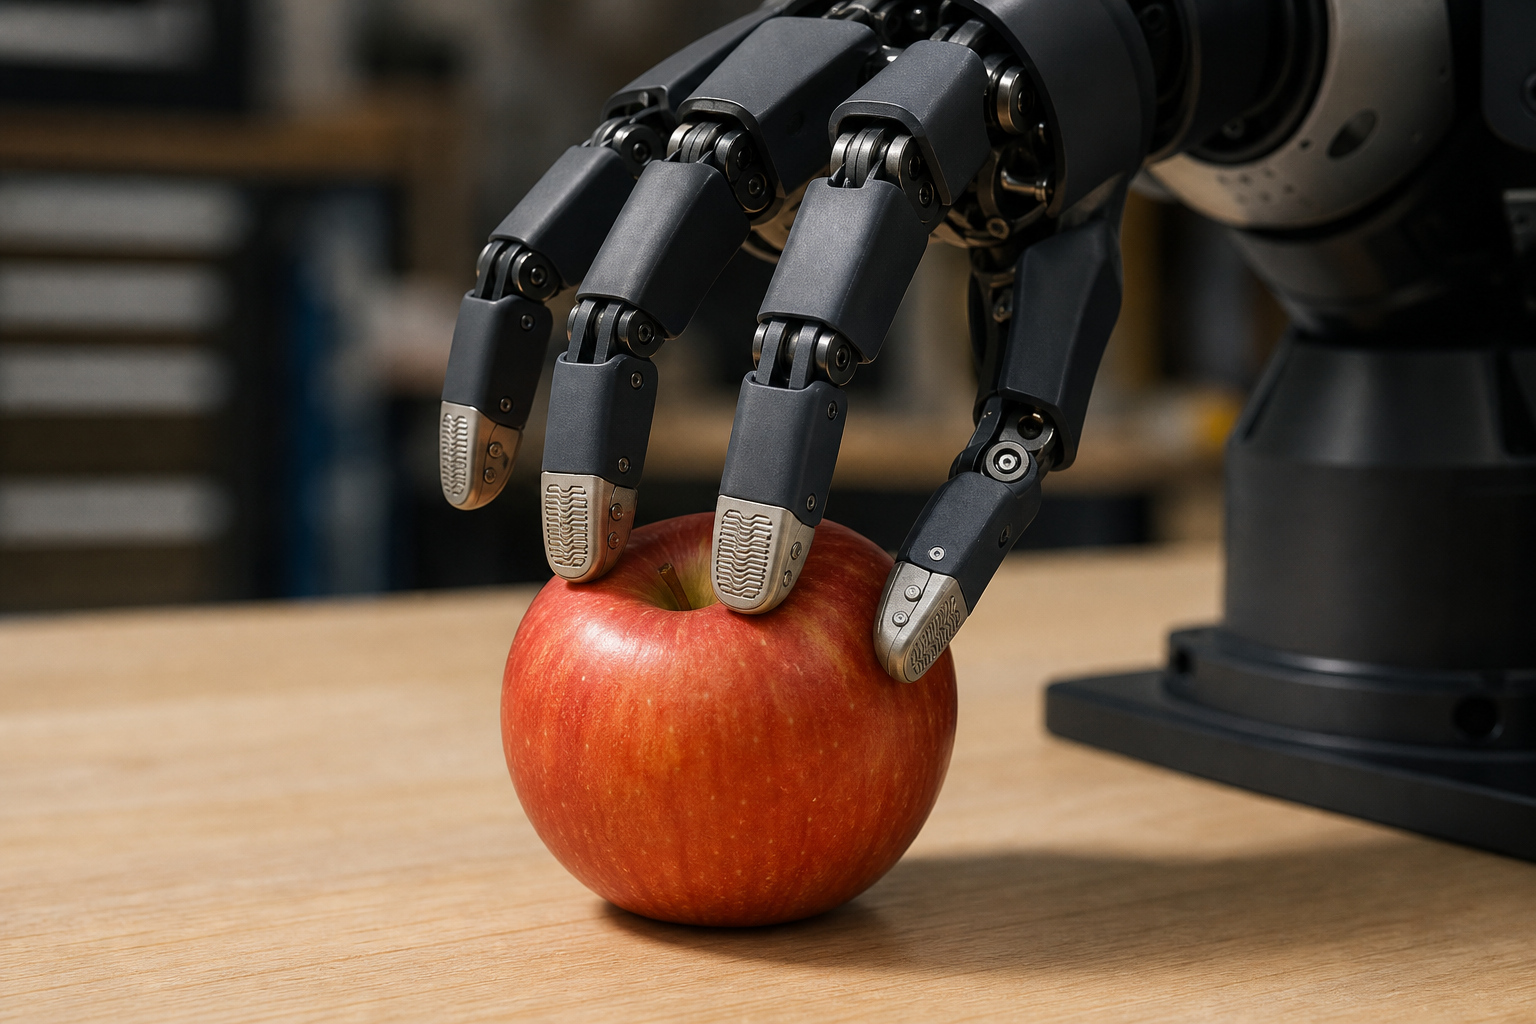
相机可以帮机器人确认一只苹果的位置和轮廓。到了机械手真正接触物体的那一刻,视觉信息还不够:机器人需要补上形状、质地等接触后的物理信息,并据此完成更精确的抓取。
榕树科技的一篇行业文章把触觉传感器称为机器人感知环境的重要组件。它让机器人通过触摸了解物体的形状、质地等特性,最终服务于抓取和操作。
但苹果抓不稳,不能只怪“没触觉”。执行机构、控制系统、整机结构和视觉判断都会影响动作。传感器装上去,也只是多了一路信号;信号能否被模型理解、能否改变下一步动作,决定了触觉究竟是一个独立器件,还是机器人能力的一部分。
热闹先到了,出货数据还没到
腾讯新闻7月19日发布的科技早报速览提到,2026 WAIC进入尾声,行业主线正从“拼参数”转向“拼交付”和“价值落地”。机器人触觉被列为集中爆发的方向之一,报道还提到一目科技E轮融资超10亿、估值破百亿。
融资和估值很醒目,却回答不了几件量产层面的问题:传感器成本怎样、良率如何、能用多久、实际出货多少。上述报道没有提供这些数据。
先把结论收窄。现有材料能证明相关公司获得了资本支持,触觉路线受到关注;行业是否已经跨过量产门槛,还判断不了。
VTLA里的“T”,要能改变下一步动作
千觉机器人在WAIC 2026的相关报道提供了另一条观察线索。其VTLA模型融合视觉、触觉、语言与动作信息,目标是提升机器人对真实物理交互的感知、理解和操作能力。
比模型缩写更值得关注的,是触觉数据有没有进入动作系统。机器人“摸到”了什么,如果没有影响下一步动作,精细操作就无从谈起。对于采用端到端学习的团队,接入触觉不只是增加一路数据,模型还要建立接触信息与动作选择之间的关联。
这类全栈路线要证明的,是传感器硬件、模型理解和动作执行能够连续工作,而非几个模块各自完成演示。
传感器做出来了,还得装得进去
一篇整理仿生机器人从业者观点的文章提到,人形机器人对传感器的要求更复杂,声呐、雷达和SLAM相关能力还要放进更小的体积和关节空间,由此带来结构与硬件压力。
这段讨论并非专门针对触觉,但指出了同一类整机约束。触觉传感器也要适配机器人结构,并接入感知、模型和控制环节。只要其中一处没有连通,就可能出现器件已经采到数据,机器人动作却没有变化的落差。
从参数表走到整机采用,中间隔着一整段工程链路。
量产最终落在整机和供应链
一篇讨论特斯拉Optimus量产的文章将特斯拉的优势归因于其在电机、电池、芯片、传感器和热管理系统上的长期供应链积累。“iPhone时刻”的说法是否成立可以继续讨论,但这份清单点出了量产的基本要求:各个部件和供应链必须一起配合。
放到触觉传感器上,整机厂需要回答的问题很具体:
- 哪些操作必须依赖触觉;
- 触觉数据是否真的改变动作;
- 硬件、模型和控制能否接入现有机器人;
- 相关产品能否持续交付。
这些问题,比一次展台演示更接近“拼交付”的含义。现有素材已经显示,触觉获得了大额融资,企业也在尝试用VTLA等路线连接视觉、触觉、语言和动作。但成本、良率、寿命和规模出货仍缺少公开数据,无法据此判断全行业已经量产成熟。
所谓“量产困局”,更准确的落点是从器件、模型走向整机交付的整段距离。回到那只苹果,触觉能补上接触后的物理信息,抓取能否稳定完成,还要看模型、控制和整机结构如何配合。2026年的评判标准最终要落到产品上:触觉有没有真正进入动作系统,机器人能不能交付并工作。