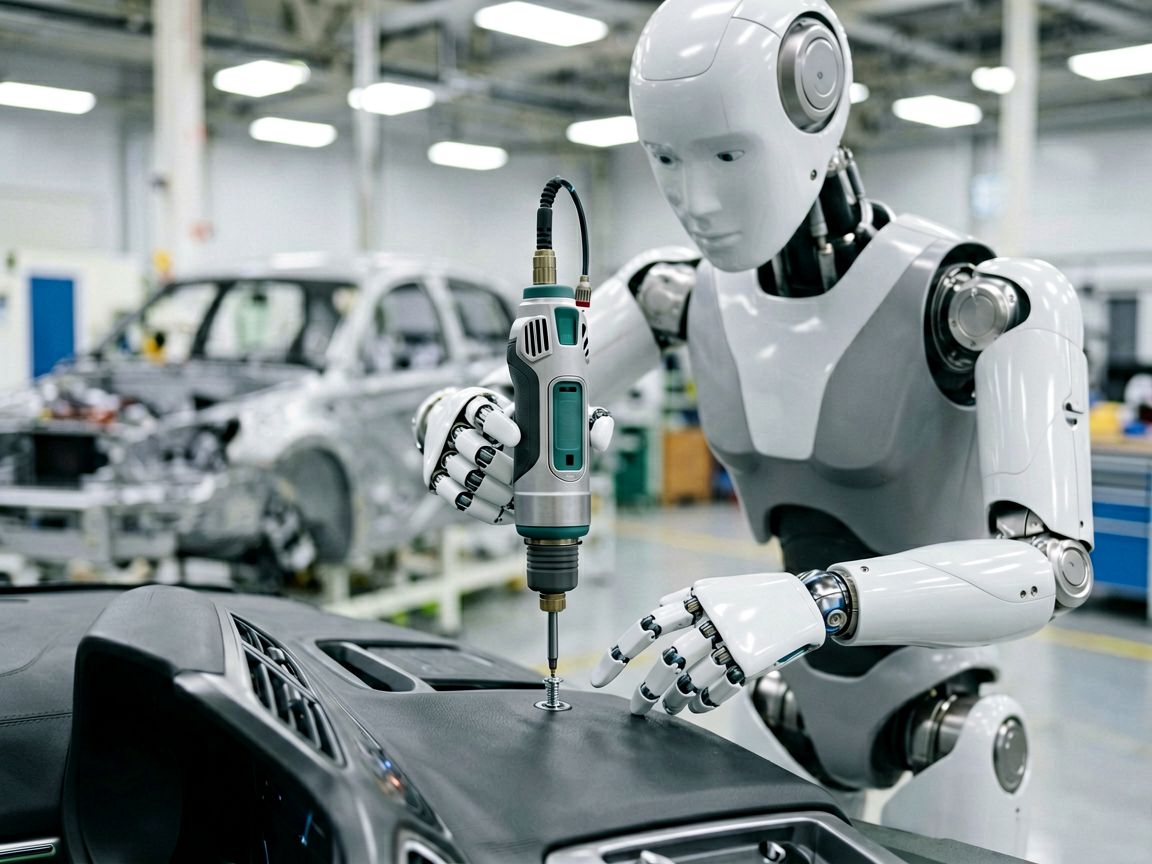
在汽车总装线的仪表盘安装工位上,优必选 Walker S 此时正拿着一把电批,在 0.5 毫米的公差范围内寻找螺丝孔位。这不是一次公关演示,而是在实际量产环境下的压力测试。
锁螺丝看似简单,但在汽车总装中是极高频且枯燥的重复动作。一名熟练工人每天要拧数百颗螺丝,疲劳会导致扭矩不一致,进而引发异响或安全隐患。而 Walker S 的表现是:动作极其机械且一致,单颗螺丝的锁付时间稳定在 4.2 秒,波动范围不超过 0.3 秒。
从“贴标”到“锁付”:能力阶梯的跃迁
回顾 2024 年初 Walker S 刚进入蔚来第二先进制造基地时,它的任务相对简单:贴车标、车灯盖板质检。那时的它更像是一个“会走路的质检员”,主要依赖视觉识别和预设路径。但到了 2025 年,随着 Walker S1 在享界超级工厂的部署,其任务复杂度提升到了物料检测,据官方数据显示,其智能化检测准确率已达到 99%。
这次实测的“螺丝锁付”属于更高阶的物理交互。锁螺丝不仅仅是视觉对位,更需要触觉反馈。当螺丝进入孔位并开始旋转时,机器人必须实时感知扭矩的变化。如果发生“滑丝”或“假锁”,仅靠视觉是无法判断的。这正是目前物理 AI 的核心攻坚点——机器人需要从单纯的“看见”转向“感觉到”。正如我们在《机器人学会触觉,不只是为了摸出物体材质》中所分析的,触觉反馈(VTLA)让机器人能在接触中修正动作,避免暴力锁付导致零件损坏。
效率与良率的真实账本
在极氪 5G 智慧工厂的多机协同实训中,我们观察到人形机器人与传统工业机械臂的本质区别。传统机械臂是“死”的,必须将车身精准地停在其工作半径内;而 Walker S 具备 3D 导航与避障能力,可以在车身周围灵活移动。
我们将 Walker S 的表现与一名 5 年经验的熟练工进行了对比:
| 维度 | 熟练工人 | Walker S | 评价 |
|---|---|---|---|
| 单点锁付速度 | 3.5s - 4.0s | 4.2s | 人工略快,但机器人稳定性极高 |
| 扭矩一致性 | 波动 $\pm 5%$ | 波动 $\pm 1%$ | 机器人完胜,极大降低后续质检压力 |
| 异常处理能力 | 秒级响应(如螺丝掉落) | 需触发异常上报 $\rightarrow$ 人工干预 | 机器人仍处于“执行”阶段,缺乏自主决策 |
| 连续工作时长 | 8小时(含疲劳期) | 24小时(需充电) | 机器人可实现完全无缝轮班 |
良率方面,Walker S 在标准化零件上的锁付合格率接近 100%。但一旦遇到零件形变(例如某个塑料件偏移了 2 毫米),它会陷入短暂的“犹豫”期,尝试多次对位后报错。这种处理规则外的异常能力,目前依然是人形机器人的短板,这与我们在《AI Agent进入分拣中心,先处理规则外的异常》中提到的逻辑一致:底层的执行动作已经成熟,但面对非标异常的“处置大脑”还不够灵活。
部署成本与 ROI 的残酷计算
很多企业主在看到 500 台意向订单(据 21 经济网报道,优必选已接到超 500 台车厂订单)时,最关心的是:这东西真的比雇人便宜吗?
目前,一台工业级人形机器人的综合成本(含硬件、部署、维护)远高于一名工人的年薪。如果单纯计算“人力替代”,ROI 可能是负的。但汽车厂的算账逻辑不同,他们计算的是**“总质量成本”**:
- 降低返工率:一个锁付不到位的螺丝,如果流转到总装末端才被发现,拆卸和返工的成本可能是锁付成本的 10 倍。
- 数据闭环:每一颗螺丝的扭矩、时间、位置都被数字化记录,实现了真正的 100% 溯源,这是人工无法做到的。
- 空间灵活性:无需像传统机械臂那样搭建巨大的安全围栏,人形机器人可以与人类共存,无需大规模改造现有的产线布局。
落地建议:不要试图用它替代所有工人
基于目前的实测,我们认为人形机器人在汽车总装线的落地应遵循“由易到难,由检到做”的路径:
第一阶段:高重复、低风险的质检与贴标(已验证) 这类场景对精度要求适中,且出错代价低。Walker S 在蔚来和享界工厂的实践证明,这类场景可以快速规模化。
第二阶段:标准化程度高的锁付与搬运(当前阶段) 适用于仪表盘、内饰件等空间相对固定、零件标准化的工位。建议采用“人机协作”模式:机器人负责锁付,人类负责监督和处理异常。
第三阶段:复杂装配与非标件处理(未来 2-3 年) 例如发动机舱内部的狭窄空间作业,这需要极高灵活度的肢体控制和实时的视觉-触觉融合,目前仍处于研发阶段。
人形机器人进厂,不是为了制造一个“完美的工人”,而是为了在工业流水线上植入一套可编程、可量化、可快速复制的物理接口。当 Walker S 能够像熟练工一样在螺丝掉落时自然地弯腰捡起并重新锁付,那才是它真正从“实习生”变成“正式工”的时刻。