机器人做出“托马斯全旋”,很容易抢走所有注意力。可在北京通用人工智能研究院(BIGAI)公布的项目里,高难动作只是最后一段。BIGAI官网把TongSIM称为“AI全能物理空间训练场”;SceneVerse++用于从海量视频中提炼真实3D场景;与宇树共同提出的OmniXtreme,则被院方称为“首个攻克泛化壁垒的通用运动控制框架”。
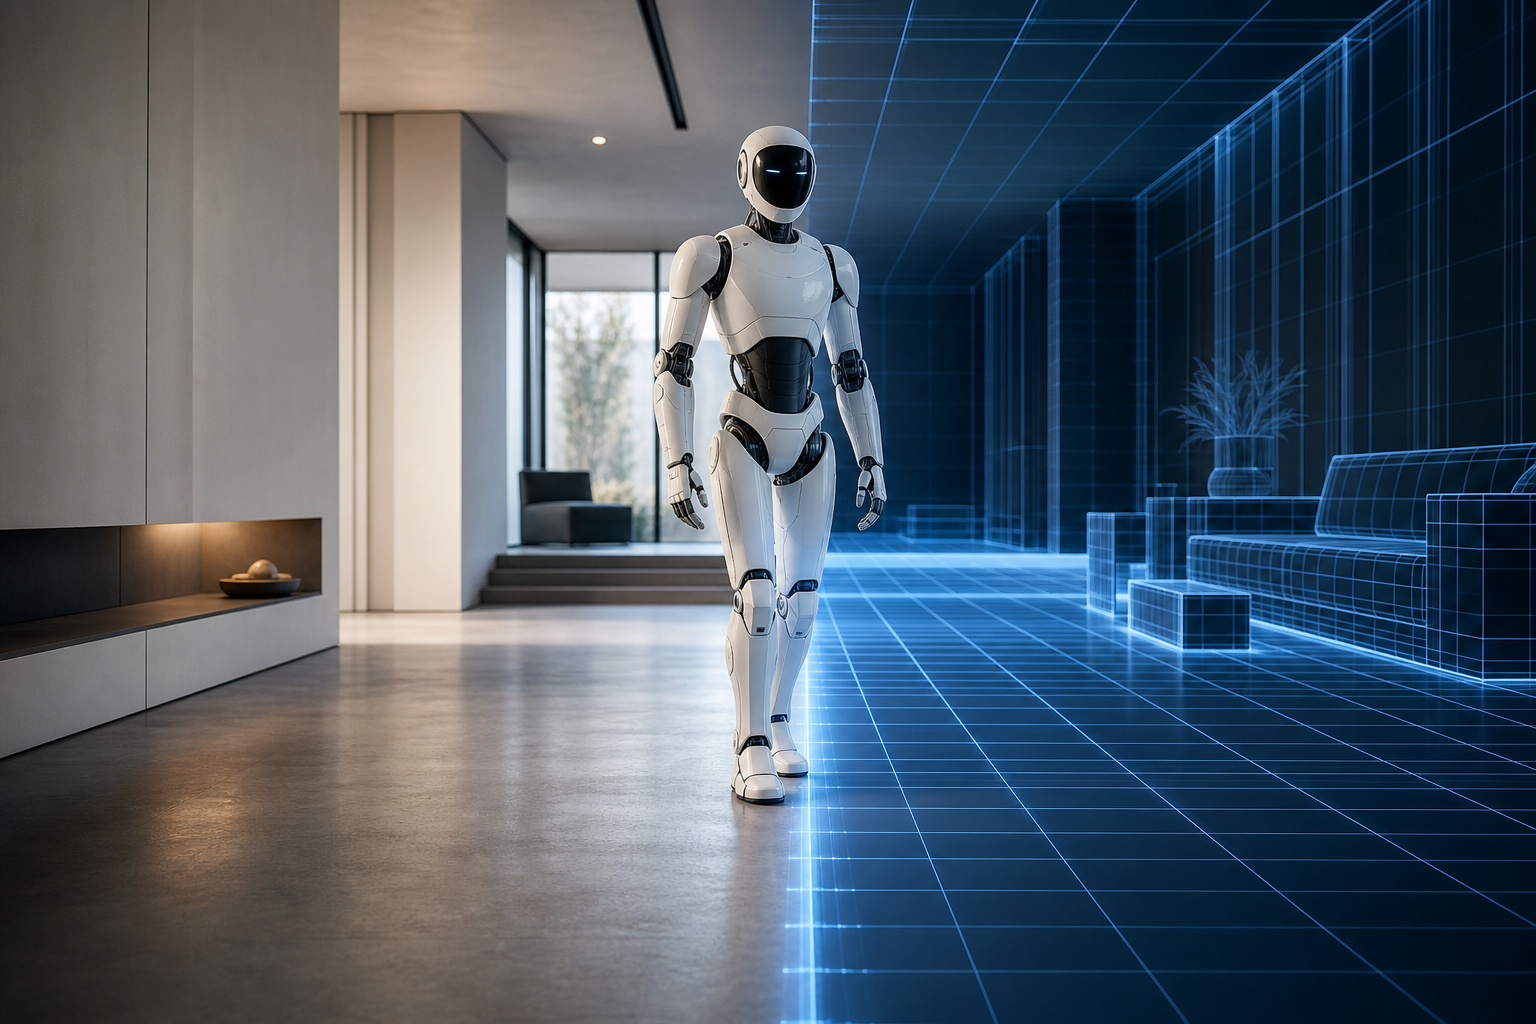
把三项成果放在一起,大致能读出一条技术路线:先获得可供智能体使用的3D场景,再在模拟环境中训练,最后通过运动控制框架驱动机器人。这个顺序是对公开项目的归纳,现有资料还不足以证明三套系统已经端到端接通。
TongSIM先提供一块可反复试错的场地
实体机器人训练会受到硬件、场地和安全边界的约束。模拟器的直接价值,是把一部分试错搬进虚拟空间,让智能体能够反复练习动作和任务。
TongSIM开源上线后,两天内登上Hugging Face热度趋势榜单第一。这说明项目迅速获得了开发者关注,但热度榜无法回答更关键的问题:模拟环境里学到的能力,能在多大程度上迁移到实体机器人。
当前可引用资料没有给出TongSIM与真机之间的统一测试结果,也没有展示它在不同现实场景中的任务表现。因而,TongSIM目前更明确的身份仍是一套训练基础设施。它提供了试错空间,跨越模拟与现实之间的差距,还要靠后续实验来证明。
SceneVerse++给训练场补上场景
模拟器还需要足够丰富的场景。SceneVerse++所做的事,是从海量视频中提炼真实3D场景,把原本用于观看的二维内容转为空间化的训练素材。
如果放在世界模型的框架下理解,SceneVerse++更接近空间表征这一层。智能体需要识别物体,也需要掌握物体之间的位置关系以及可活动的空间,才能在场景中规划行动。
不过,从视频重建出3D场景,只完成了“如何看见世界”的一部分。重建结果能否支持机器人交互,是否能提高真实任务中的表现,仍需任务测试来回答。目前的公开摘要主要介绍了SceneVerse++的场景生成能力,没有给出它与TongSIM、OmniXtreme联合运行的结果。
OmniXtreme展示了动作控制的上限
OmniXtreme把重点放在运动控制。按照BIGAI官网的介绍,这套由BIGAI与宇树共同提出的框架面向运动泛化,并让机器人完成“托马斯全旋”等极限动作。
这类动作有很强的展示效果,也能直观呈现控制系统的动作范围。但真实任务通常更朴素:机器人能否在未预先编排的环境中连续行动,遇到干扰后能否恢复,换一个场景还能否完成同类任务。
因此,OmniXtreme值得关注的部分不只是“会做什么动作”,还包括同一套控制方法能覆盖多少动作和场景。院方将“攻克泛化壁垒”作为项目定位,真正有说服力的证据,将来自陌生环境中的稳定表现。
认知层在推进,系统接口还看不清
2025年3月28日,《Science》杂志发表题为《AI gets a mind of its own》的专题报道,介绍朱松纯教授领导的BIGAI及北京大学相关团队。报道提到,朱松纯一直在质疑由大语言模型主导的人工智能路线,希望构建更接近人类认知方式的通用人工智能。
BIGAI的科研部门介绍也把统一认知架构、统一学习模式和类人思维能力列为研究目标。3月29日举行的2025中关村论坛年会通用人工智能论坛上,BIGAI发布“通通”2.0。按院方说法,其认知水平从1.0版本的“三四岁”提升到“五六岁”。
这套年龄类比适合解释产品进展,却不能直接换算成机器人在物理环境中的执行能力。认知规划、3D场景、模拟训练和运动控制已经出现在BIGAI的研究版图中,但现有材料没有说明“通通”如何与SceneVerse++、TongSIM及OmniXtreme连接,也缺少一套贯穿各模块的任务结果。
下一张成绩单,应当更朴素
判断物理智能是否成熟,可以看几个具体问题:模拟器里练出的能力能否顺利转到真机;机器人面对未专门准备的场景能否完成任务;受到干扰后,系统能否调整动作并继续执行。
极限动作展示控制上限,普通任务的反复完成才证明系统可用。现阶段更稳妥的判断是,BIGAI已经把3D场景、物理模拟和运动控制等关键部件摆上台面;要证明智能体真正进入物理世界,还需要真实任务中的持续验证。