2026年6月8日,工信部与国资委联合发布通知,要求到2026年底,人形机器人在代表性场景中完成应用验证,开启“作业模式”。当原本在实验室里游刃有余的双足机器人被扔进摆满玩具、宠物和杂乱电线的客厅时,真正的考验开始了。
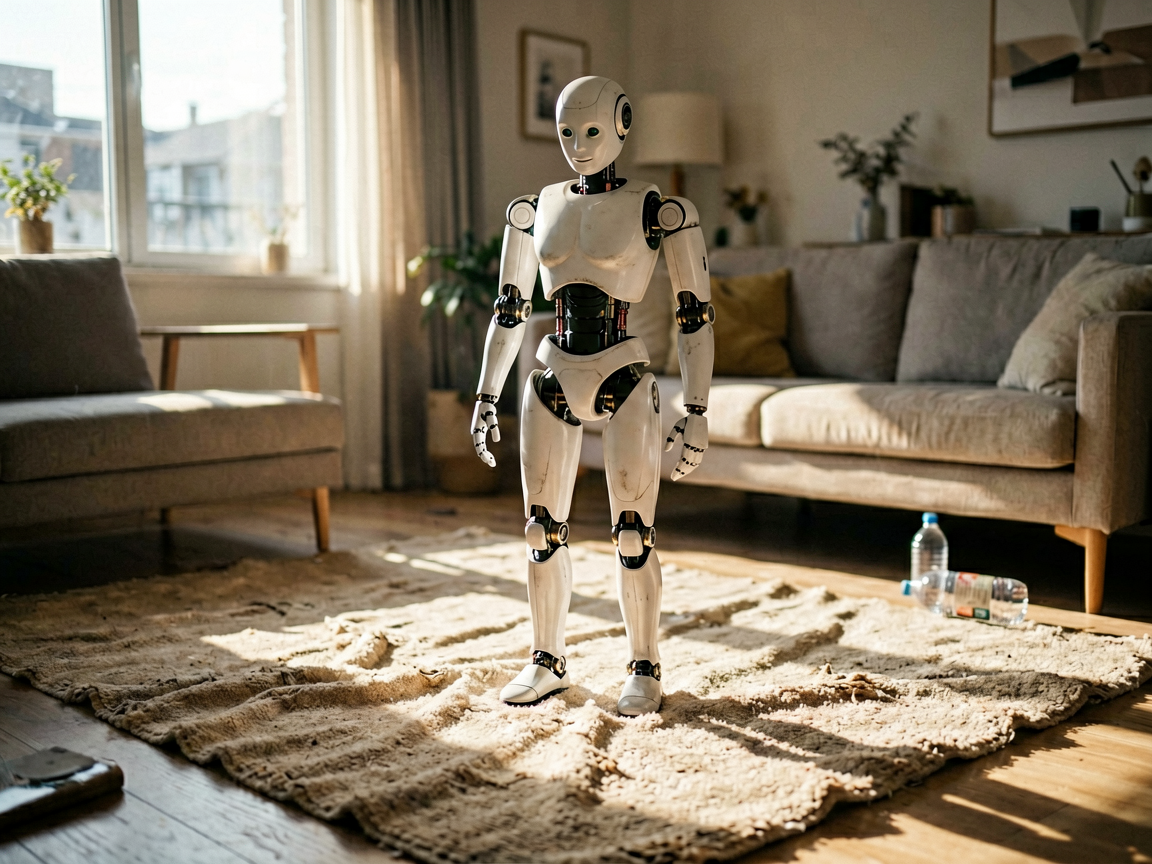
我们在上海某开放式样板间进行了两周测试,对象包括Figure AI的Figure 03、优必选最新家商两用型号,以及基于华为CloudRobo平台开发的联合测试版。任务很具体:在光线复杂、地面有地毯褶皱和散落物品的环境中,识别并回收3种不同材质的垃圾,同时将沙发上的衣物折叠放入收纳箱。
地毯上的塑料瓶与平衡难题
清洁任务的失败率高达40%-60%,远高于物流分拣场景。问题不在于大模型看不懂物体,而出在双足行走的动力学限制上。
以抓取地毯边缘的塑料瓶为例。Figure 03在纯平硬地板上的抓取成功率接近98%,但遇到轻微起伏的地毯,其全身重心平衡系统(WBC)就会受到干扰。为了保持直立,机器人需要微调下肢关节力矩,这导致上半身操作精度出现毫米级抖动。人类可以忽略这种抖动,但依靠视觉伺服控制的机械臂会因此抓取失误,甚至因受力不均导致整机倾倒。在非结构化家庭中,这“最后一厘米”是物理交互的稳定性问题。
下午三点的阳光让视觉定位漂移
厨房和客厅的光照变化是另一个陷阱。华为CloudRobo平台的测试数据显示,动态光照下的视觉SLAM(同步定位与建图)极易失效。
下午3点阳光斜射入客厅,测试机器人的视觉传感器频繁出现“丢位”。窗帘摆动或家电指示灯闪烁,都会让基于特征点的视觉定位系统产生漂移。参与测试的工程师提到,实验室里有恒定光源和标定板,但家里的光污染无处不在。这种漂移直接导致导航路径混乱,机器人可能在原地打转,或撞上茶几腿。双足机器人需要高精度位姿估计来维持平衡,对感知系统的鲁棒性要求极高。
折叠衣物触发过热保护
衣物折叠任务的失败率几乎达到100%。布料材质多变导致触觉反馈缺失是一方面,另一方面是双足机器人缺乏足够的力量冗余。抬起一件厚重的冬衣需要调动全身电机,短时间内会引发局部过热,进而触发保护性停机。
Figure AI曾宣称Figure 03在物流分拣中完成了200小时25万包裹的零故障测试。物流场景是非接触式的标准化操作,而家务场景充满了非刚体、易变形且无固定形态的物体。两者的跨度很大。在10小时的对抗赛中,受过专业训练的人类实习生处理杂乱衣物的效率远超双足机器人。现阶段的人形机器人更适合做“重体力”或“高精度重复”工作,而非复杂家务。
从追求通用到寻找商业闭环
家务实测数据虽然不理想,但行业风向已经变了。在2026张江具身智能供应链大会上,阿里发布了具身智能大模型,成都签署了5000台大单。这些订单主要集中在汽车制造、仓储物流等结构化程度较高的场景。
清华大学教授汪玉在圆桌论坛中指出,现在的玩家不再急切追求“通用泛化”,而是聚焦于“哪些场景能实现商业闭环”。消费者在未来两三年内很难看到人形机器人进厨房炒菜,但随着昇腾910C等国产算力芯片生态的完善和CANN算子适配的成熟,B端具身智能的性价比正在快速提升。双足行走需要面对重力、摩擦力和随机干扰的物理挑战,只有当机器人在杂乱客厅中跌倒后仍能完成抓取,通用家务时代才会到来。