深圳龙华的一家3C代工厂,流水线的节奏不会因为天气变化而减速。
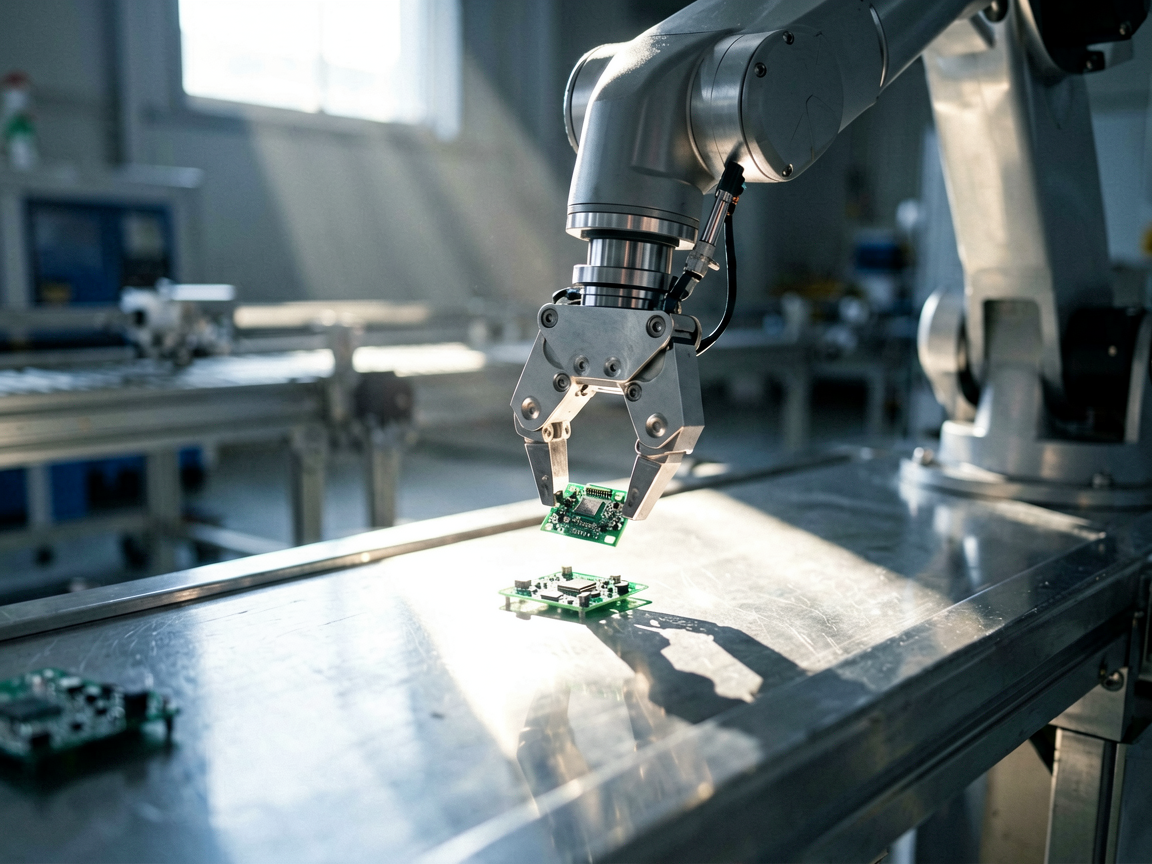
2026年7月的一个午后,车间顶部的天窗漏下一束强光,正好打在SMT贴片后的检测工位上。对于传统的工业相机来说,这足以让对比度算法失效;但对于刚刚部署在此处的具身智能机械臂系统而言,这只是一次例行的“压力测试”。
机械臂末端的六维力传感器在0.05秒内捕捉到了异常:夹爪接触元件引脚的瞬间,阻力曲线出现了微弱的非线性波动。视觉模型随即修正了抓取坐标,并切换至“柔顺控制”模式,避免了因光照眩光导致的坐标偏移引发的硬性碰撞。
这就是具身智能(Embodied AI)在工业场景落地的真实切面。与外界热议的人形机器人进家庭不同,真正的战场在工厂。根据中国信通院发布的《具身智能发展报告》,2026年初,智能运载装备和工业机器人已成为具身智能落地“最快”的载体,而3C制造因其高频换线、高精度要求的特性,成为了视觉抓取容错方案的最佳试验田[1]。
为什么是3C产线?
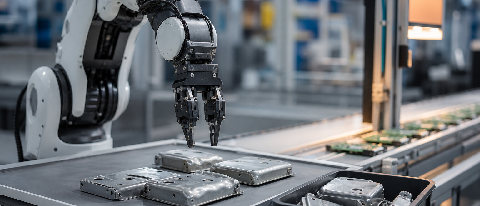
在3C组装环节,零件微小、排列无序、表面反光,且换型频率极高。传统自动化依赖刚性工装,一旦物料盒中手机主板摆放角度偏差超过2度,机械臂就会报警停机。而具身智能的核心价值,在于将“感知-决策-执行”闭环从离线编程变成了在线自适应。
某国内头部云台相机厂商的产线改造案例颇具代表性。该厂引入了一套基于多模态大模型的视觉抓取系统,旨在解决无序分拣中的“最后一厘米”难题。系统并非单纯依赖图像识别,而是构建了“视觉+力觉”的双模态反馈机制。
光照突变下的视觉纠偏
工业现场的痛点往往不在算法本身,而在环境干扰。在上述案例中,工程师发现,当车间照明因检修断电或自然光射入时,RGB相机的特征提取准确率会下降约15%。
解决方案并非升级昂贵的恒光源设备,而是引入时序一致性校验。视觉模型在检测到光照突变导致的置信度降低时,会自动降低对单一帧图像的依赖,转而融合过去3秒的点云数据。同时,系统利用深度学习去噪算法,实时重构物体轮廓。据现场调试数据显示,这一策略将极端光照下的定位误差控制在±0.1mm以内[2]。
力反馈:容错的最后一道防线
视觉负责“看准”,力觉负责“抓稳”。在抓取柔软或易损元件(如柔性电路板FPC)时,纯视觉方案极易因过度用力导致变形。
该产线采用的机械臂末端集成了六维力传感器,采样频率高达1kHz。当夹爪接触目标瞬间,系统实时监测法向力与切向力。若法向力超过阈值但切向力为零,说明发生滑动,视觉模型立即微调抓取姿态;若法向力激增而位移未变,则判定为误触,系统触发反向回撤。
这种“手眼协同”的容错机制,使得该产线的单次抓取成功率从初期的92%稳定提升至99.5%。更重要的是,它大幅降低了次品率和设备维护成本。正如《从机器人到具身智能》一文所指出的,机器人正从“自动化工具”转变为“可对话、会观察、能思考的生产线同事”,这种转变的核心正是对物理世界的实时交互能力[3]。
落地背后的算力与成本账
当然,高成功率的背后是高昂的算力支撑。在3C产线边缘侧部署多模态模型,需要兼顾低延迟与高精度。目前主流方案是将轻量化视觉骨干网络部署在NPU上,而复杂的逻辑推理交由云端大模型处理,通过5G专网实现毫秒级同步。
根据《国产AI芯片集群调度》一文的经验,异构集群的算力利用率往往不足60%,主要卡在跨架构迁移和通信拓扑不匹配上[4]。因此,在该厂的实际部署中,团队采用了针对边缘场景优化的算子对齐方案,确保视觉模型在Jetson Orin NX等边缘设备上也能保持高吞吐。同时,通过动态调整模型分辨率,在光线良好时运行轻量级模型,光线恶劣时启动全量模型,有效平衡了能耗与性能。
从“能用”到“好用”的跨越
具身智能在3C产线的落地,不仅仅是技术的胜利,更是工程思维的回归。它不再追求通用的“超级智能”,而是专注于解决特定场景下的具体约束:光照、抖动、摩擦系数、材料形变。
随着《BIGAI押注世界模型,机器人要先学会预判》中提到的“世界模型”理念逐渐渗入工业界,未来的机械臂不仅能在出错后纠正,还能在动作发生前“脑补”出后果[5]。这意味着,在抓取一个未知的异形零件前,系统已经模拟了上百种可能的接触状态,并选择了最优解。
对于工厂管理者而言,这意味更少的停机时间和更高的良品率。对于开发者而言,这意味着从纯粹的算法竞赛,转向了对物理世界复杂性的深刻理解。具身智能的第一站,不在客厅,而在车间。这里的每一毫米误差,都是对技术真实力的最好检验。
在这场静悄悄的工业变革中,那些能解决“光照突变”和“零件错位”的团队,才真正握住了通往未来的钥匙。