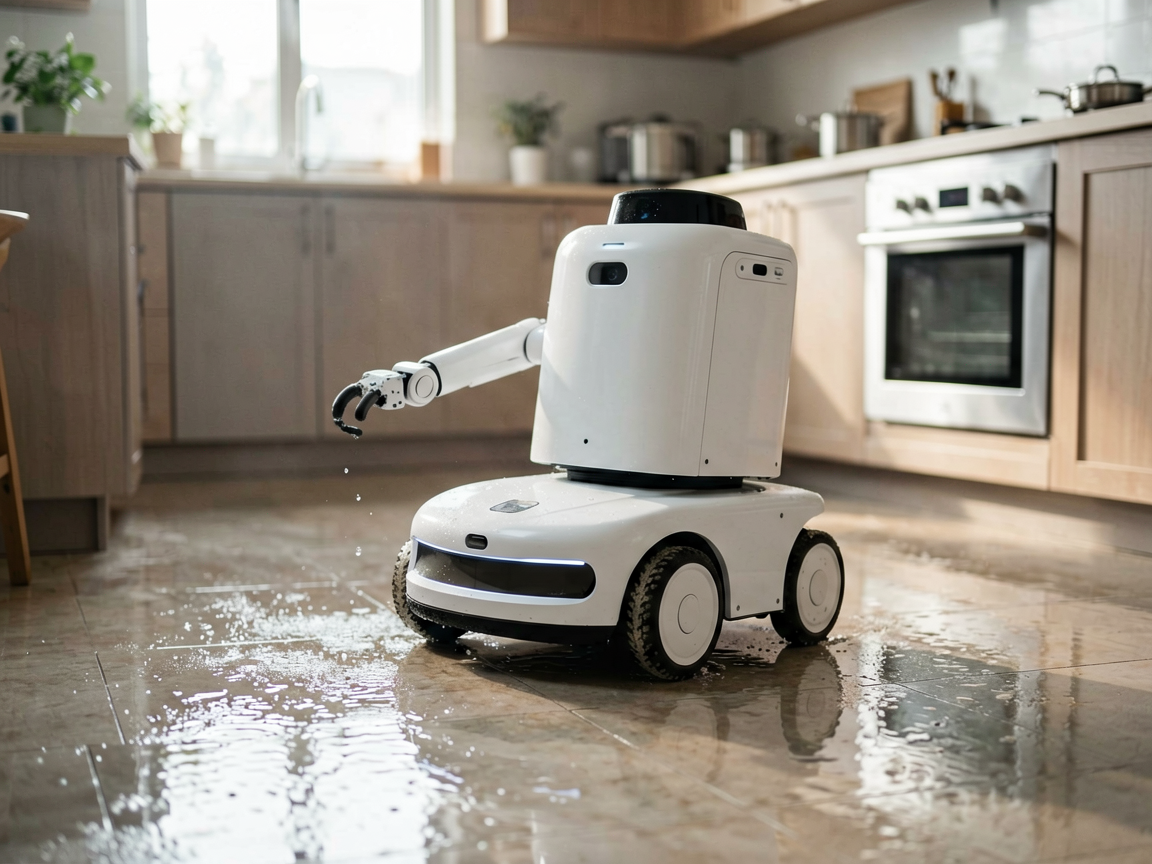
厨房里刚洒了一滩水,一台轮式底盘的服务机器人原型机在转弯时重心失衡,眼看就要撞向冰箱。但它没有像我们在《当人形管家开始秀肌肉:三台机器人的家庭死锁测试》里看到的那样陷入无限重试的死锁,而是迅速调整姿态,用机械臂支撑了一下台面,稳住后继续完成了擦拭任务。
这一幕发生在北京通用人工智能研究院(BIGAI)的多模态交互实验室。对于围观的工程师来说,这并不惊心动魄,但这短短几秒的自我纠偏,恰恰揭示了BIGAI除了大众熟知的“通通”大模型外,真正在死磕的另一个维度:让AI从云端走进物理世界的具身智能体系。
视觉不再只是“看图”,而是理解物理因果
机器人这次没有滑倒,前提是它得先“看清”那滩水。在传统的计算机视觉里,识别液体往往需要针对特定材质做专项训练,但这在千变万化的家庭环境中是不现实的。
BIGAI给出的解法来自其通用视觉方向的最新进展——SceneVerse++。据BIGAI官网公开资料,SceneVerse++能从海量非结构化视频中自动提炼出真实的3D场景结构。这意味着,机器人不再是被动接收像素,而是在脑海中构建了带有物理属性的场景图。它知道玻璃杯是硬的,水是流动的且具有摩擦力,地面是光滑的。这种对材质、光影和重力的直觉理解,让机器人在面对透明物体(如之前的抓取测试中常遇到的杯柄误判)时,能基于物理常识而非单纯的纹理特征做出判断。
这也解释了为什么在《医院挂号机学会认17种罕见药名之后:协和·太初项目的可复制性测试》中,医疗场景的难点往往不在识别准确率,而在跨设备的复杂环境适配。SceneVerse++提供的正是这种通用的场景推理底座。
运动控制的“通解”:从死锁到托马斯全旋
理解了物理世界,下一步是动起来。过去,让机器人走直线很容易,但要像人类一样应对非结构化环境——比如绕过猫、在湿滑地板急停——是业界公认的难点。我们在《当人形管家开始秀肌肉:三台机器人的家庭死锁测试》中记录过,端到端模型在遇到未见过的干扰时,极易陷入局部最优的死循环。
BIGAI与宇树科技联合提出的OmniXtreme框架,试图打破这个僵局。这不是一个简单的运动控制库,而是一个旨在攻克泛化壁垒的通用运动控制框架。据BIGAI官网及科研部门披露,OmniXtreme的核心在于将运动控制置于统一的认知架构之下,让机器人学会“运动技能基座”。
在官方展示的视频中,搭载该框架的四足机器人不仅能稳健地在崎岖路面行走,甚至解锁了“托马斯全旋”等高难度极限动作。这背后的逻辑是:如果一个智能体能掌握如此复杂的全身协调和平衡控制,那么应对家庭场景中常见的打滑、避让等简单扰动,就属于降维打击。它让机器人从“按指令挪动”进化为“具备运动智能”。
TongSIM:把昂贵的物理试错装进硬盘
当然,再强的算法也离不开数据的喂养。在真实世界中训练机器人摔跟头,成本高且风险大。一旦机器人损坏了昂贵的传感器或家具,试错成本是不可接受的。
为此,BIGAI推出了开源的AI“全能物理空间训练场”TongSIM。该平台上线两天即登顶Huggingface热度趋势榜单第一,直击行业痛点:Sim2Real(从仿真到现实)的巨大鸿沟。
TongSIM不仅仅是一个图形渲染引擎,它是一个基于物理定律的高保真仿真环境。它能为机器人模拟出厨房的水渍、阳台的强风、甚至宠物的随机闯入等无数边缘场景(Edge Cases)。机器人可以在这个数字孪生世界里经历数百万次的跌倒和碰撞,学习如何在各种极端条件下保持平衡和完成任务。
这与《Sora激发的需求挤瘫园区:算力配齐后为何运不拉满》中提到的结构性错配有异曲同工之妙——真正的瓶颈不在于算力堆砌,而在于算力是否用在了刀刃上。TongSIM的作用就是让算力精准投喂给机器人的物理常识学习,通过“仿真训练-真实部署-新数据回流”的闭环,不断迭代OmniXtreme的运动策略和SceneVerse++的视觉模型。
结语:不只是“通义”,更是“通用”
回到开头那台在厨房里打滑的机器人。在它做出纠偏动作的背后,是SceneVerse++的视觉推理、OmniXtreme的运动控制和TongSIM的长期训练在协同作战。这就是朱松纯院长所追求的“大一统理论”在具身智能领域的投影。
BIGAI的野心显然不止于做一个能陪聊的“通通”。他们正在构建的,是一套能让AI具备类人思维能力和物理交互能力的通用基础设施。从多模态智能体TongAgents在国际榜单上的领跑,到这套“视觉-运动-仿真”三位一体的技术栈,BIGAI正在用实际行动证明:通用人工智能的下半场,属于那些能脚踏实地走进物理世界的智能体。