从会动到会判断,BIGAI在补机器人的物理常识
SceneVerse++、TongSIM、通通 3.0 和 OmniXtreme,分别对应 3D 场景、仿真训练、认知决策与运动控制。BIGAI正尝试把这些环节串起来,但“完全无标签”和未见场景泛化,仍缺公开指标与完整评
阅读全文关键词:常识推理
SceneVerse++、TongSIM、通通 3.0 和 OmniXtreme,分别对应 3D 场景、仿真训练、认知决策与运动控制。BIGAI正尝试把这些环节串起来,但“完全无标签”和未见场景泛化,仍缺公开指标与完整评
阅读全文 战略前瞻
2026年前七个月,“人工智能+”的政策重点不只在扩大应用,还包括算力、算法、数据供给和治理。制造业更看重领域 Agent 与物理 AI 能否接入业务闭环,消费端和服务机器人则仍受接口、工程成本与常识推理限制。项目值不值
阅读全文针对2026年7月具身智能大模型的高昂训练成本与落地幻觉,北京通用人工智能研究院(通研院)提出了一种新解法:舍弃端到端多模态预训练,在极简仿真沙盒中通过物理因果反馈跑通物理Agent的常识推理,为中小具身智能创业团队提供
阅读全文 前沿研究
2026年5月特斯拉FSD监督版在中国开放,但落地迟缓。路测视频显示,V13在无保护左转等场景中面临中国式博弈难题。端到端架构试图用数据驱动替代规则,但在电动车穿插等长尾场景下仍暴露出常识推理短板,与模块化方案展开激烈交
阅读全文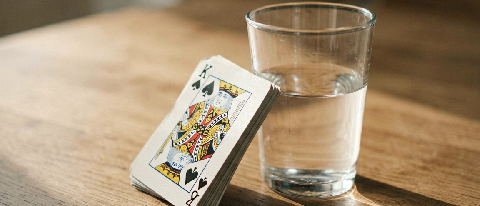 前沿研究
北京通用人工智能研究院(BIGAI)最新测试中,智能体在遮挡推断、工具替代等物理常识任务上正确率突破68%,不再依赖文本匹配,而是靠世界模型在行动前“脑补”后果。本文从一叠扑克牌和半杯水的实验切入,拆解世界模型与大模型路
阅读全文2026年人形机器人在工厂场景跑通量产,但向家庭场景延伸仍面临非结构化环境、低容错率、数据采集和成本控制四大瓶颈。未来3-5年,家庭服务机器人的普及将遵循B2B2C路径,真正的转折点取决于具身智能大模型在物理常识推理上的
阅读全文