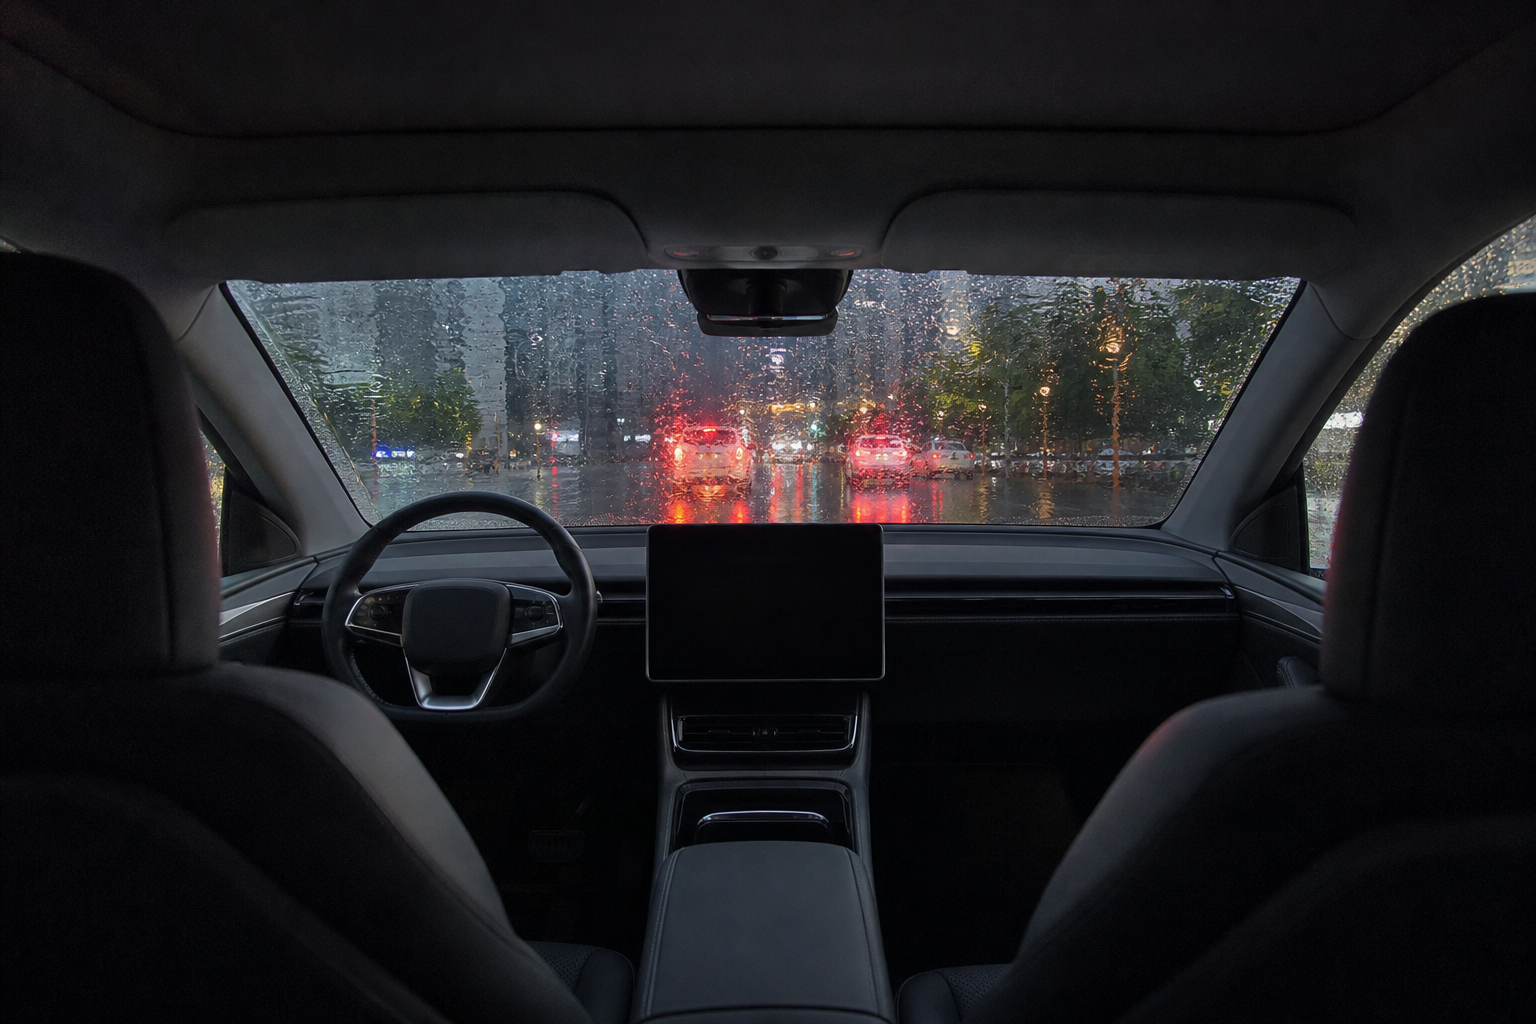
2026年7月中旬,北京亦庄午后接近35℃。雷阵雨落下时,我叫到一辆萝卜快跑(Apollo Go),目的地设为经开区博兴路。车辆挂着“京A·自动驾驶测试”牌照,车内没有安全员。方向盘自行转动,在限速60 km/h的路段上平稳行驶。
这是一辆车、一次线路和一场雨。它能提供现场观察,却不足以支撑“L3全面落地”这样的结论。可看的地方很具体:视线变差后会不会降速,非机动车突然穿插时如何处理,系统置信度下降时会不会及时退出。
先把L3和Robotaxi分开
OFweek在2026年上半年的行业盘点中,用“从L3持证上岗到强制国标落地”概括行业进程。这个表述指向许可和标准的推进,不能直接等同于所有城市、所有道路都已进入常态化运营。
另一条线是L4 Robotaxi。1月10日,在北汽新能源智慧出行科技日上,北汽新能源与小马智行宣布深化合作。中国工业新闻网的报道明确将双方合作对象写为L4级Robotaxi。
两者需要分开理解。L3强调车辆在限定运行设计域内承担驾驶任务,并设置接管或降级安排;L4 Robotaxi的公开项目更多围绕限定区域、车队运营和远程协助展开。车内没有安全员的这次乘车,更适合视为一段Robotaxi运行观察,不宜替代全部L3乘用车的路测结论。
雨变大后,先看车辆愿不愿意慢下来
驶入亦庄核心区后,雨刮开始高频摆动。车辆经过一处积水较深的路口时,将速度降到约30 km/h,并轻微向积水较浅的一侧修正。对乘客来说,这是整段行程中最容易读懂的安全动作。
这个动作可以记录,技术归因要克制。
讨论自动驾驶路线时,纯视觉、激光雷达和端到端模型经常被混在一起。纯视觉与多传感器融合描述的是感知配置,端到端模型描述的是系统如何从输入生成规划或控制结果。它们并非同一层级的选项,一辆车完全可以同时使用摄像头、激光雷达和端到端模型。
这趟车没有公开传感器日志、模型版本和对照车辆,无法得出哪种方案识别距离更远的量化结论。汇入主路时加减速平顺,也只能说明乘坐体验较好,不能据此断言“大模型已经接管规则代码”。
晚高峰的一次停车,比全程顺滑更有信息量
下午5点,亦庄大街进入晚高峰。在约40分钟的拥堵路段里,封闭快速路段没有出现接管提示。到了开放道路的十字路口,一辆非机动车突然穿插,系统随后触发最小风险策略,平稳靠边停车,并请求远程客服介入。
这一次停车,比一路顺滑更有信息量。
对于L3车辆,接管请求涉及车内驾驶者何时重新承担驾驶任务。无人安全员的Robotaxi则需要区分远程协助与远程驾驶:远程人员可能提供信息确认或处置建议,并不必然直接控制车辆。这次乘车的界面没有展示远程端具体做了什么,因此只能确认系统请求了远程介入。
车辆在行人靠近车道时提前收油、微调位置,这些属于乘客能够观察到的行为。后台是否使用多Agent系统、如何计算交通参与者的行为概率,没有运行日志便无法判断。
3000辆、20万辆、10万辆,都还是计划值
Robotaxi的扩张计划已经给出了一批大数字。中青在线汽车频道5月7日转引北京商报的报道显示,小马智行计划在2026年于全球20余座城市部署超过3000辆Robotaxi;文远知行与联想集团计划未来五年在全球部署20万辆Robotaxi等自动驾驶车辆;曹操出行的Eva Cab计划到2030年投放10万辆。
这些数字均为企业公布的计划值,不能写成现有车队规模,也不能直接用来证明项目已经盈利。
北汽新能源与小马智行的合作也在强调规模化。北汽集团副总经理、北汽新能源董事长张国富将其称为“从1到N”的2.0时代,并提出“五位一体”的合作方式。关注点已经从单车展示转向量产、运营和产业协同,但具体效率仍要落到车队数据上。
这次乘车没有提供单车成本、日均里程、夜间运营占比和车队级远程介入频次,因此无法判断亦庄项目是否跨过盈利线。端到端模型使用什么计算平台、需要多少算力,也要结合车型、模型规模和部署方式核算,不能拿通用芯片参数直接换算Robotaxi的单车成本。
规模化还要回答一串运营问题:车辆维护和闲置时间能否压低,远程团队可以支撑怎样的车队,调度能否持续带来有效订单,事故处置成本如何承担。责任划分同样不能笼统写成“从驾驶员转向车企或运营商”,还需结合自动驾驶级别、运行设计域、许可条件和具体事故情形。
亦庄经常被放在“车路云一体化”的讨论中,但单次乘车无法拆分路侧信息与单车智能各自发挥了多大作用,也无法据此判断哪条技术路线更有韧性。
这趟车能证明什么
雨停后,方向盘自行转动已经不再新鲜。更值得记住的是几个系统收手的瞬间:积水前降速,混行路口主动留出空间,处理把握下降时停车并请求协助。自动驾驶的边界,往往就在这些动作里显现。
现有公开材料能支持的表述应当更窄:2026年,L3许可与标准继续推进,L4 Robotaxi企业公布了更大的部署计划,亦庄等示范区域提供了更多可观察的运行场景。“全面落地”仍缺少统一口径的车队数据,包括运行设计域、远程介入定义、服务可用性、事故记录和成本。
眼前这趟车只够写成一次边界观察。要把它扩展成行业结论,还缺长期、可核验的运营数据。