2026年6月,北京亦庄、广州南沙、武汉经开、深圳坪山四地的市民已经习惯用手机呼叫一辆没有安全员的L4级Robotaxi。但真正的技术拐点发生在7月——首批车队获准在特定高速路段上实现跨城收费运营。这意味着车辆不再被局限在单一城市的地理围栏内,调度系统必须让一辆车从北京亦庄合法、高效地驶向几十公里外的廊坊,甚至跨过省界完成订单结算。
这不是把地图缩放比例调大一点那么简单。当Robotaxi真正跨出单一城市,调度算法面对的第一个崩溃点,是路网拓扑的割裂。
从单城网格到跨省拓扑:调度图引擎的重构
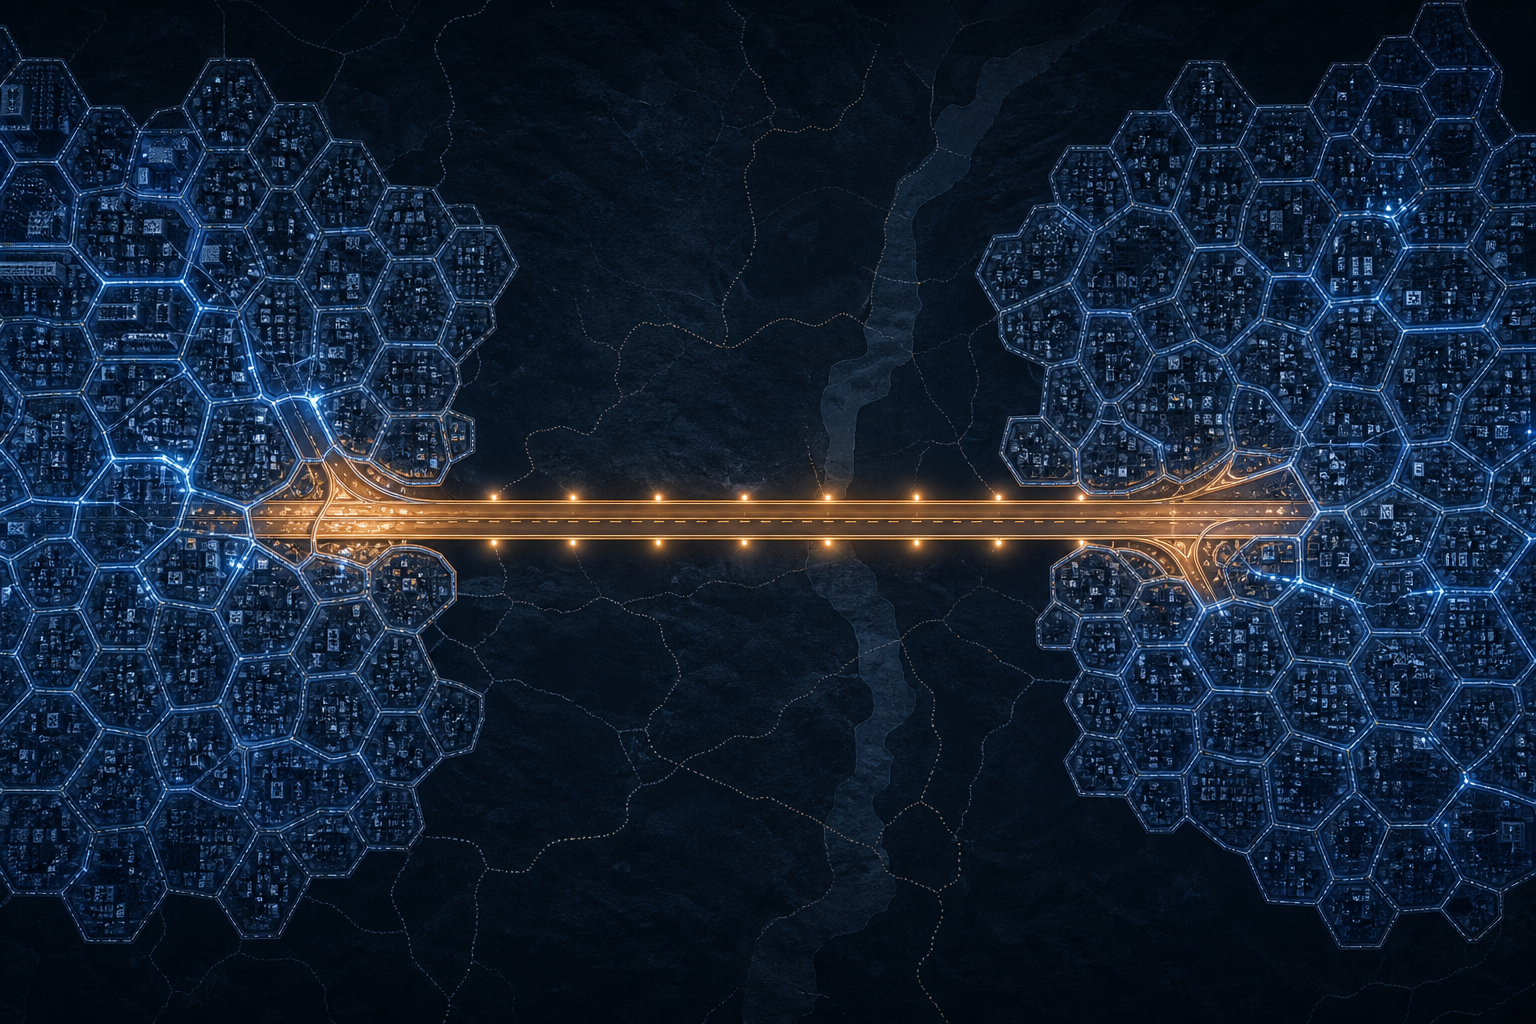
在过去的单城运营中,调度系统的底层通常是一个基于城市行政区划的网格化图结构。以北京亦庄为例,60平方公里的运营区域内,调度引擎只需要处理约2000个六边形网格单元(通常采用Uber H3索引),每个网格绑定预计到达时间(ETA)和实时供需状态。这种单城网格调度的计算逻辑相对扁平:找到离乘客最近的空车,预估接驾时间,派单。
但跨城运营直接打破了这个前提。从亦庄到廊坊的跨省路段,涉及城市快速路、省级高速和异地城市地面道路的拼接。一位头部Robotaxi企业的车队调度工程师直言:“单城调度时,网格间的连通性几乎是均质的。一旦跨城,高速公路就像一根细管子,把两块高密度的网格区域连起来。如果两辆车同时在高速入口抛锚,后面的车没有任何替代路径,ETA预测会瞬间飙升且极度不准。”
这迫使调度算法从“扁平网格”向“分层拓扑”迁移。新的图引擎需要将路网分为三层:城市内部网格层、城际高速走廊层和异地降级兜底层。车辆在高速走廊上行驶时,调度系统不再按常规的300米网格更新位置,而是按路段切分(如“京津高速K15-K35段”)进行宏观轨迹追踪,以减少高频位置更新带来的算力浪费和预测偏差。
异地交规适配:左转禁行与潮汐车道的暗坑
跨城调度的第二道难关不在算力,而在规则库。L4级自动驾驶车辆的轨迹规划不仅依赖高精地图,还依赖一套严格的交通规则引擎。在单城模式下,规则引擎的更新频率较低,因为本地的交规变化可以通过车端感知和云端下发快速同步。
但跨省之后,交规差异成为高频暗坑。比如,北京市亦庄经开区对无人驾驶车辆的左转通行有专门的绿灯相位配时适配,而廊坊市的某些复杂路口在早晚高峰期会动态禁止左转,且这些潮汐规则并未实时同步到第三方地图中。如果调度系统将一辆跨城Robotaxi派往异地的一个未知路口,而该路口在当前时段禁止左转,车辆端到端模型可能会在路口陷入长距离绕行甚至原地等待。
这要求调度系统不仅是指派车辆,还要做规则预检。目前业内采取的过渡方案是“异地交规降级通行区”策略。当车辆跨过省界进入新城市时,调度中心会下发该城市的临时交规限制包,将部分复杂路口标记为“谨慎接单区”或“避开区”。如果目的地或途经路段落在这些区域内,系统会触发降级逻辑:要么拒绝派单,要么强制要求车辆在异地边界节点切换为有人接管模式(如果当地法规允许),要么重新规划一条避开限制区的更长路线。
跨城空驶率:一个比单城高出3倍的致命指标
跨城运营最让调度工程师头疼的数字,是空驶率(空车行驶里程占比)。在单城运营中,由于需求密度较高,空驶率通常可以控制在10%-15%左右。但跨城场景彻底改变了这个平衡。
“运力潮汐在单城是早晚高峰的问题,在跨城则是单向流动的灾难。”上述工程师解释道。以上海至苏州的跨城通勤为例,早高峰大量乘客从苏州工业园区前往上海虹桥,导致苏州端车辆迅速见底,而上海端车辆大量堆积。如果调度系统不干预,从上海空车开回苏州接单的空驶率会飙升至40%以上,直接吃掉跨城运营的全部利润。
解决这个问题的核心,在于引入预测性的运力潮汐调度。调度算法不能再等订单发生了才派车,而是要根据跨城历史OD(Origin-Destination,起讫点)数据,提前1-2小时预测两端的运力缺口。
一种正在验证中的新解法是“动态空驶补偿与拼车引流”。当系统预测到苏州端即将出现运力缺口时,不会直接命令空车从上海开回苏州,而是通过价格杠杆(降低从上海去苏州的拼车价格),引导前往苏州的乘客选择Robotaxi,从而实现车辆的顺路调配。这种将调度算法与动态定价引擎深度耦合的做法,在单城时代并不常见,因为单城内的车辆重新分布成本极低。但在跨城场景下,每一次空驶都意味着几十公里的高速里程损耗,必须用订单来填补。
法规松绑后的系统级压力测试
根据罗兰贝格发布的自动驾驶出行服务商业化趋势展望,Robotaxi的运营复杂度正在加剧,多元化能力评价将指引未来发展。2026年中国多个城市开放L4级自动驾驶无安全员试点,标志着Robotaxi正式进入无人化运营阶段。但商业化提速的许可证只是起点,真正的考验在于系统级运营能力。
在跨城收费运营的新语境下,调度系统实际上正在成为一个超级大脑,它不仅要处理空间上的拓扑割裂和交规差异,还要在时间维度上对冲运力的单向流动。这意味着,传统的单城调度算法库基本宣告作废。
当车顶的激光雷达不再是最贵的部件,当安全员从驾驶座上彻底消失,跨城Robotaxi的竞争力已经从单车智能转移到了云端调度。那些能率先把跨城空驶率压到20%以内、能把异地交规暗坑提前从轨迹中抹掉的车队,才能真正在这场L4级商业化收费的竞速中活下来。许可只是开门的钥匙,调度系统才是决定这扇门后是利润还是无底洞的真正裁判。