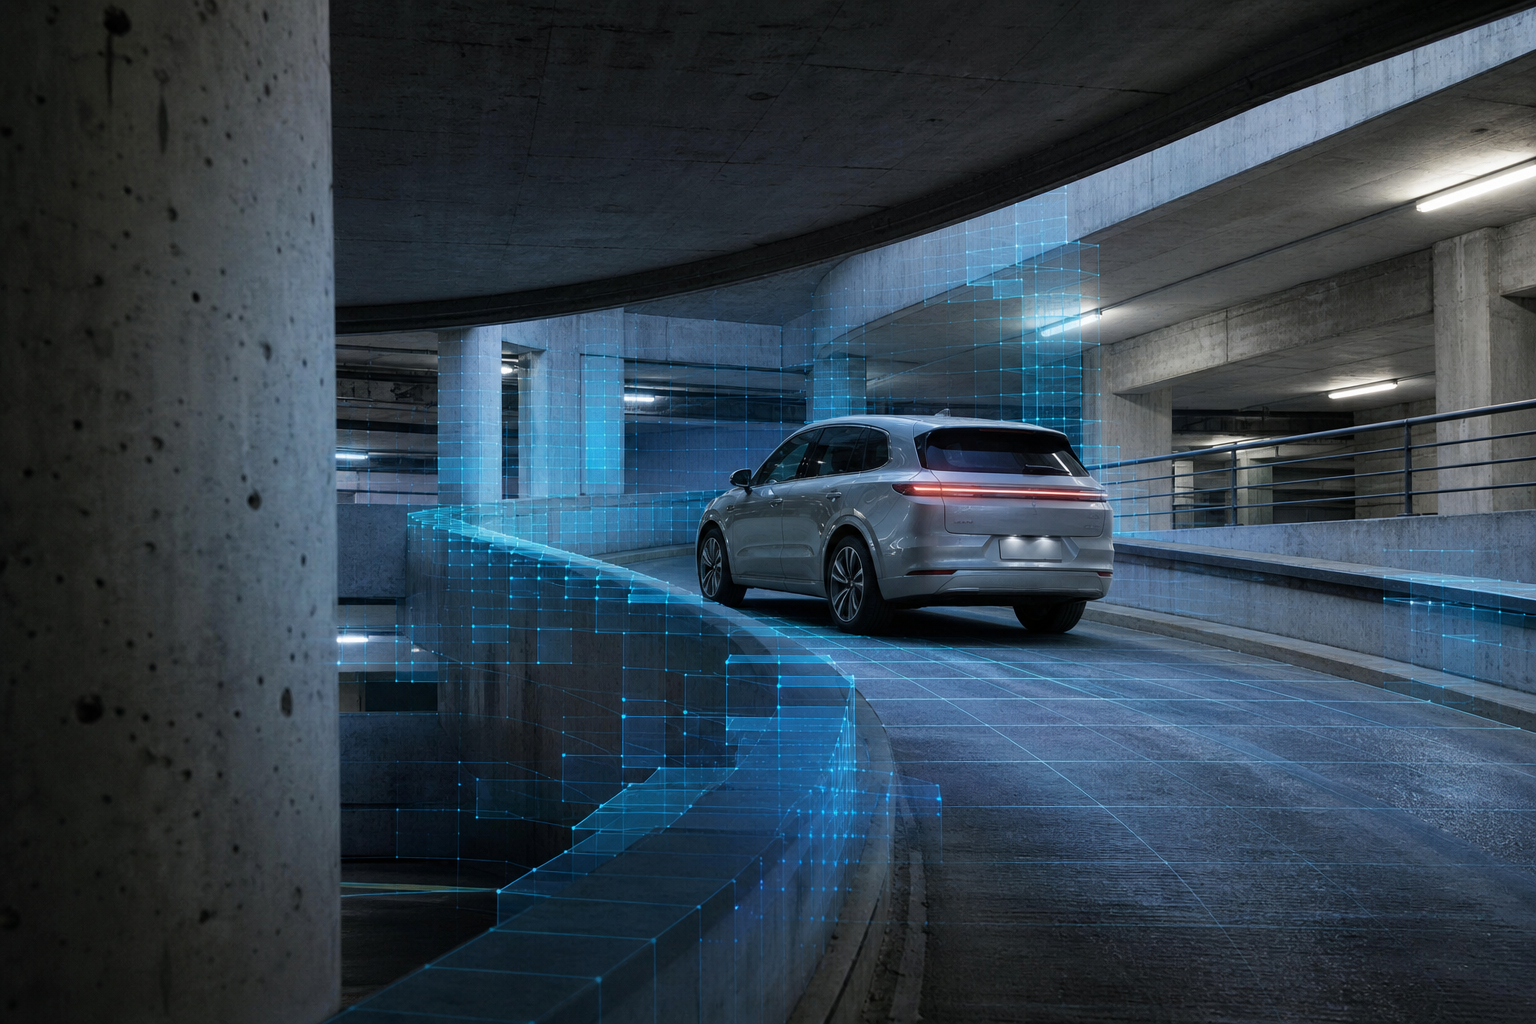
把"世界模型"从云端演示拉回停车场
2026年4月1日,小鹏汽车正式发布 X-World 技术报告,把一个基于视频扩散的可控多视角生成式世界模型摆到台面上。这份报告的细节不少——闭环仿真、在线强化学习、数据生成——但工程界真正关心的,是这套模型在外面的车上能跑出什么。
答案藏在 3 月 2 日推送的第二代 VLA 和迭代后的 AI 代客泊车里:当其他厂商还在用 BEV+规则兜底临时锥桶时,小鹏选择把生成式世界模型嵌进占据预测链路,让车在进入 B1、B2 之前,就能"看见"一个尚不存在的车位。
这不是单纯算法升级,是端侧推理路径的重排。
代客泊车为什么必须用 3D 占据
传统 BEV(Bird's Eye View)方案在车位识别阶段能把垂直车位、无框车位、墙角车位的轮廓给出大致坐标,但遇到多层停车场,问题立刻分层:
- 坡道转弯处的悬挂视角畸变会让 BEV 栅格"压扁";
- 结构柱、消防箱、风机管道这些穿墙几何会污染向量空间;
- 行人推手推车、临时摆放的交通锥这类"非训练集"障碍物,BEV 很容易漏检。
小鹏的解决方案是把 BEV 当作第一阶段几何先验,第二阶段交由 3D 占据网络(3D Occupancy Network):把世界切割成体素(voxel),每个体素给出三类语义——空闲、占据、可通行或"未知几何"。在多层停车场这种高度结构化、又有临时改动的场景里,3D 占据比纯 BEV 占用更克制的优势是:体素网格对斜坡、坡道、层间连续帧的位移具备天然鲁棒性。
X-World 在其中承担的角色更像是"数据侧的发动机"——闭环仿真里用视频扩散持续生成极端样本,反过来喂给占据网络做在线强化学习。模型没见过的人车混行横穿、儿童蹲在柱脚盲区、坡道积雪,三类典型 corner case 能被仿真器造出来。
端侧推理路径:从 8 帧到最终轨迹
车端可用的算力并不充裕。以 XNGP 当前主流车型搭载的双 Orin-X 方案为例,留给泊车链路的预算大致是 30 TOPS 的冗余。占据网络怎么处理这些算力?
工程上典型的链路是:
- BEV 前融合:8 帧历史 + 当前帧,通过 Transformer Encoder 输出 200m × 200m 的栅格特征,分辨率约 0.2m。这一步吃掉的算力约占整条链路 40%。
- 3D 占据解码:把栅格特征升维到体素空间,每个体素输出占用概率 + 语义类别(车辆、行人、锥桶、柱子),这一步大约 35%。
- 锚车位搜索:在占据栅格内做"可通行走廊 + 几何可达"双重约束,输出候选锚车位。这一步纯 CPU 计算,约 10%。
- 规划与控制:MPC + 学习残差,最终输出方向盘转角和车速曲线。
整套链路延迟压在 80ms 以内,泊车场景对反应的要求没有城区 NOA 那么紧,给 X-World 留下的生成式校验窗口就有了。X-World 不直接控制车,而是在云端反复"预演"异常路径,把结果回灌到端侧模型做蒸馏。
临时障碍物与多层停车场的工程取舍
技术报告里反复出现的关键词是"可控多视角生成"。把它翻译成工程师语言,可以拆成三条工程取舍:
第一,遮挡补全而非重建。 多层停车场经常出现完全遮挡的拐角——BEV 在这种条件下只能"猜",3D 占据则把遮挡标注为"未知几何"。X-World 在仿真里给这种区域补上几帧合理推测,目的是让占据网络在端侧遇到真的遮挡时更倾向谨慎减速,而不是依赖单帧可疑的栅格。
第二,临时障碍物的语义稳定性。 临停的购物车、临时围栏、折叠椅——这些都是 BEV 时代最容易"识别了但漏检"的样本。X-World 把这类样本放进扩散生成过程,让占据网络在特征空间里对"半结构化物体"形成更稳的语义嵌入,工程师不再需要为每一种新临时障碍单独打标签。
第三,对坡道几何的容忍。 斜坡上 BEV 的世界会被旋转,3D 占据如果不补偿,会把坡道误判成障碍物。X-World 提供的多视角一致性约束,允许占据网络在端侧使用 IMU 与轮速提供的俯仰角做隐式对齐,而不是死磕纯视觉几何。
这三条取舍加在一起,决定了小鹏的代客泊车能跨楼层掉头,能穿越 B2 到 B1 的长坡,也能在 0.6 米极窄车位里一把进。
不是所有车都需要这套路线
把这套链路照搬到其他厂商并不现实。原因有三:
- 算力预算差距。端到端占据网络的算力消耗明显高于 BEV+规则,传统方案在 30 TOPS 上仍有空间,世界模型路线的余量更紧。
- 数据闭环依赖。X-World 强在数据生成,但生成质量依赖动捕车队和标注体系的成熟度,只靠路采数据无法撑起复杂场景。
- 验证节奏。物理 AI 路线意味着更长的迭代周期,这和小鹏"卷参数 + 卷算力"的整体战略一致,但和追求快速迭代的车厂文化有冲突。
这正好能解释何小鹏在 2025 年公开演讲里反复强调的一句话——"没有基座模型,何谈物理 AI"。占据预测只是世界模型走向物理的一个切片,背后整套数据、模型、训练、验证体系才是真正的护城河。
技术读者可以立刻关注的几个坎
如果你正在评估类似的占据网络路线,下面几个工程阈值值得提前对齐:
- 端到端占据网络的延迟是否稳定压在 80ms 以内;
- 多层停车场里遮挡体素的标注策略("未知几何" 占比例是多少、训练时如何增强);
- 临时障碍物的语义类别数超过 30 时,模型推理是否还能跑在中端芯片上;
- 仿真数据与真实数据的比例上限是多少,超过该比例后会出现明显的策略漂移。
这些问题暂时还没有放之四海皆准的答案。但可以确认的是,世界模型从论文走向车端,最先被验证的,不是城市 NOA 的接管率,而是消费者每天都在用的代客泊车。
相关阅读:
- 《华为智能世界2035:AI走进物理世界前,先过工程关》——讨论算力园区、液冷、边缘芯片如何支撑物理 AI 的工程落地。
- 《手机端 7B 模型跑通后,厂商为什么还在压缩 1.8B 小钢炮》——端侧推理的能效比同样适用于车端占据网络。
- 《BIGAI通专融合路径:先让智能体理解物理世界》——3D 场景构建与具身智能的另一种技术路径。