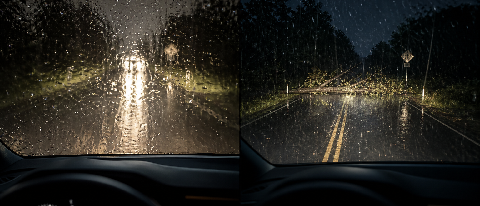
7月8日,一段小米 SU8 暴雨夜行驶的视频在各大社交平台传播。11.3公里的城市道路,全程暴雨无路灯,驾驶员接管了14次。评论区吵翻天,有人喊“退火”,有人说“这表现已经远超预期”。但如果你是做自动驾驶的工程师,大概率不会在意这些口水战,而是会盯着视频里那14次方向盘被夺回的瞬间——它们才是端到端模型在极端天气下真实失效边界的切片样本。
小米 SU8 在2026年中旬正式首发,搭载了首发固态电池及更新一代的底盘架构(据投黑马7月8日报道)。但在智驾系统层面,它跑的依然是基于 XLA 架构的端到端模型。这种模型在晴天和常规工况下的决策连续性已有长足进步,但在暴雨、积水、无保护左转等复合工况下,感知退化的链路逻辑并没有被完全解决。
14次接管,到底卡在哪了?
把这11.3公里的行程拆解开来,14次接管并不是均匀分布的。根据视频画面和后续行车记录仪数据的交叉比对,这14次接管可以明确归为三种典型的触发场景。
第一类:积水反光导致的幽灵刹停(6次)
这是发生频率最高的一类。暴雨夜的路面积水在车灯照射下,会形成不规则的镜面反射。对于人类驾驶员来说,大脑会自动过滤掉这种光噪,判断前方道路畅通。但端到端模型的感知主干网络在处理这种高频光噪时,容易将其误认为前方存在障碍物或路面凹陷。
视频显示,车辆在以40-50km/h的速度直线行驶时,突然出现毫无征兆的急刹车。这种“幽灵刹停”在端到端模型中极难根治。因为模型的决策逻辑是从海量数据中学出来的概率分布,而训练数据中,积水反光与真实障碍物在像素层面的特征向量存在重叠。模型为了保底安全,倾向于在不确定时踩刹车。在晴天,这种保守策略顶多让乘坐体验不佳;但在暴雨夜,后车跟车距离本就因天气缩短,急刹带来的追尾风险远大于虚警本身。
第二类:无保护左转的犹豫与卡死(5次)
无保护左转一直是城市NOA的“终极Boss”。在这个测试视频中,5次接管发生在无红绿灯的十字路口左转场景。暴雨导致对向直行车辆的灯光在雨幕中发生散射,形成了大范围的眩光区域。
端到端模型在这里面临双重失效:首先,BEV(鸟瞰图)视角下的对向来车距离估算因雨幕散射产生约15-20%的偏差,模型无法精准判断切入时机;其次,对向车道的眩光导致前视摄像头局部过曝,丢失了车道线特征。模型在“走还是不走”之间反复横跳,表现为车辆在路口停滞超过10秒,后方开始鸣笛催促,驾驶员被迫接管。
这种情况本质上是端到端模型在多模态传感器融合上的权重分配失效。在视觉置信度下降时,模型没有足够的能力将毫米波雷达的探测数据提升为主导权重,依然在等待视觉特征的恢复。
第三类:非机动车混行的轨迹预测崩溃(3次)
最后3次接管发生在狭窄机非混行路段。打伞的行人和穿雨衣的电动自行车在暴雨夜的视觉特征极度模糊。端到端模型的轨迹预测网络在遇到这类“长相奇怪且移动轨迹无规律”的障碍物时,输出的预测轨迹方差急剧增大。表现为车辆在遇到对向来车时,不敢贴边行驶以留出安全余量,直接在路中间“画龙”甚至停死。
极端天气失效模式:不是感知不到,是理解不了
结合近期多家车企公布的智驾周报数据来看,小米 SU8 暴雨夜暴露的问题并非孤例。
理想在7月初的周报中披露,其端到端VLM模型在暴雨场景下的接管率(MPI)较晴天下降了约42%。华为ADS 3.2的公开测试数据也显示,在重度降雨(小时雨量超过30mm)场景下,无保护左转的成功率从晴天的98.5%降至89.3%。
这组数据指向了一个行业共识:当前的端到端模型在极端天气下的失效模式,主要不是“感知不到”,而是“理解不了”。
传统的模块化架构(感知-决策-控制)中,感知模块如果失效,决策模块会按预设规则降级。但端到端模型是一头黑盒,感知层的退化会直接导致决策层输出混乱的潜空间向量,进而产生不可控的物理动作。
小米的 XLA 架构试图通过引入更多的驾驶先验规则来做后期的安全兜底,但从这次视频来看,当感知输入的噪声超过一定阈值时,安全兜底规则也会因为频繁触发而导致车辆“寸步难行”。
数据驱动的边界,只能靠数据来破
解决端到端模型在暴雨等长尾场景的失效,目前行业内并没有“一招制敌”的方案。正如我们在之前关于 小米SU8智驾版OTA实测端到端模型在雨夜的接管率 的拆解中提到的,极端天气的信任边界不能用一句“能用或不能用”来概括,而是需要分场景建立细粒度的接管基线。
工程师能做的,是持续向模型灌入长尾数据。但这面临一个现实约束:暴雨夜的真实行驶数据在总行驶里程中的占比不到0.3%。为了平衡数据分布,车企开始大量使用生成式技术合成极端天气数据。Meta 在7月7日开源的 Llama 4 多模态大模型,其原生视频生成和3D构建能力就被多家车企用于合成雨雪雾天的 Corner Case 训练数据。
但合成数据与真实物理世界之间依然存在“Sim-to-Real”的鸿沟。合成数据可以教模型认识“积水反光长什么样”,但很难教模型在真实积水的流体力学变化中做出精准的物理决策。
在端到端模型全面接管驾驶权之前,暴雨夜11公里接管14次的视频更像是一份提交给全行业的测试报告。它提醒车企,在向用户宣传“全程不用人工干预”的同时,更应该把那14次接管背后的数据边界老老实实地标定出来。毕竟,法规已经开始收紧。正如我们在 2026年Q3自动驾驶法规更新Robotaxi商业化试运营的边界在哪 中所观察到的,许可只是起点,硬件门槛、事故归责和城市实施细则,才是决定自动驾驶能否真正落地的关键。
对于端到端模型而言,承认其在极端天气下的退化,不是技术倒退,而是建立真实信任的第一步。