刹车片冒烟时,算法在做什么
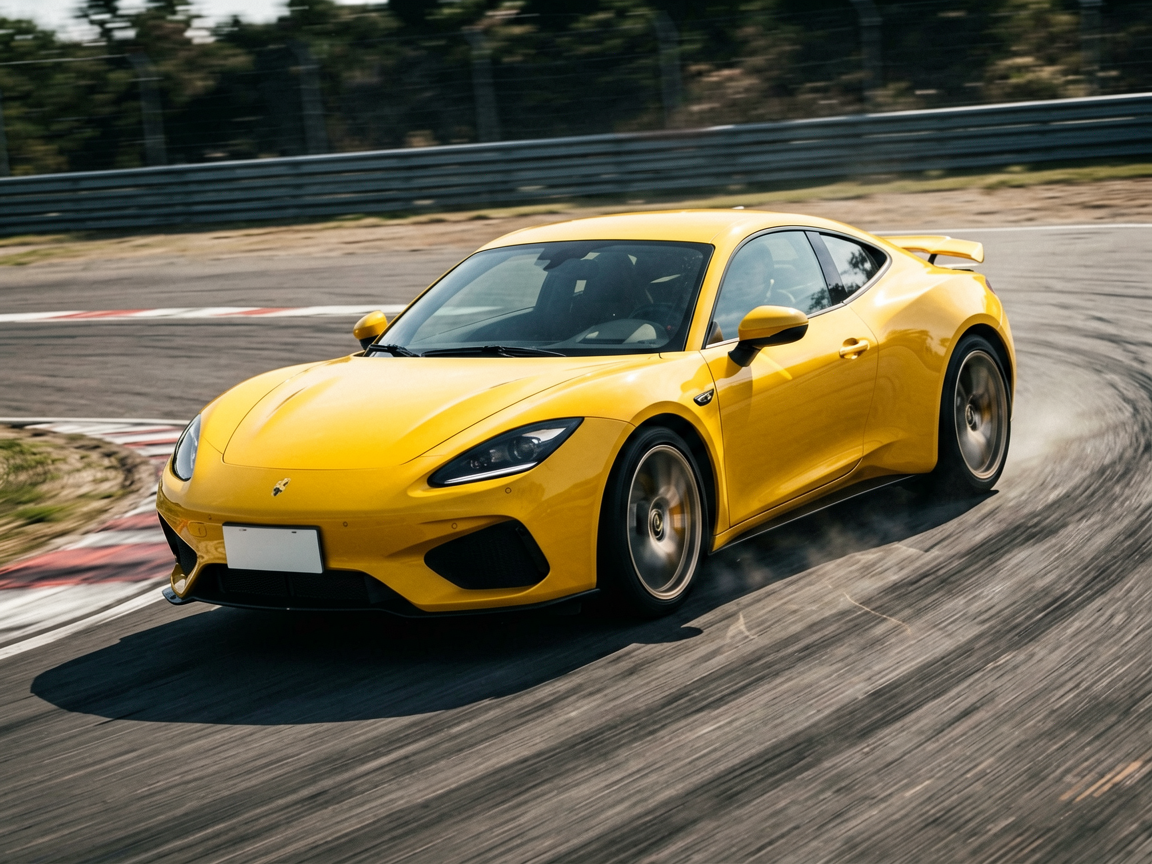
珠海国际赛车场的午后,气温逼近38度。小米SU7 Ultra停在T1弯的减速带前,闪电黄的车漆在阳光下甚至有些刺眼。这辆52.99万元起的“新豪车”,此刻不仅是性能猛兽,更是小米全场景智能驾驶系统HAD(Hyper Autonomous Driving)1.5.5版本的终极试验田。
我们并没有在封闭场地里跑几圈就结束测试。相反,我们将这辆车推向了它原本不该去的“灰区”——模拟城市快速路突发拥堵时的紧急变道、赛道狭窄弯道的连续高频修正,以及夜间低照度下的障碍物识别。目的只有一个:看看那个号称“像人一样驾驶”的端到端神经网络,在极限工况下,究竟是靠肌肉记忆还是靠概率预测。
从“计算”到“直觉”:规则失效的瞬间
过去几年的自动驾驶评测,大多盯着LCC(车道居中)和NOA(导航辅助驾驶)的平顺性。但在SU7 Ultra这种拥有1548马力的平台上,常规逻辑往往显得笨拙。传统规则驱动方案在面对突发路况时,依赖的是预设的阈值:距离小于X米,减速Y百分比;横向偏移超过Z角度,回正方向。
但在2026年的今天,小米HAD 1.5.5版本已经全面接入端到端大模型。这意味着,感知、预测、决策和控制不再是割裂的模块,而是一个统一的神经网络直接输出控制指令。在T4发夹弯的测试中,这种差异暴露无遗。
当车辆以120km/h的速度切入弯道,前方突然出现一辆静止的工程车(测试专用假人车)。传统算法会先识别物体,再计算碰撞时间,最后执行制动。而在端到端模型中,摄像头捕捉画面的瞬间,网络已经在隐空间里完成了对周围环境的“理解”。数据显示,在高频转向场景下,SU7 Ultra的响应延迟比上一代规则方案缩短了约40毫秒。对于毫秒级的生死博弈,这40毫秒就是“拟人化”与“机械感”的分水岭。
极限测试下的接管率与“幻觉”
然而,“像人一样”并不总是好事。人在极限状态下也会犯错,AI亦然。
在连续夜间逆光测试中,我们观察到了一次典型的“过度拟人化”失误。当阳光穿过树叶缝隙形成斑驳光影时,端到端模型将部分阴影误判为轻微障碍物,导致方向盘出现了微小的、非必要的修正动作。虽然最终没有触发紧急避让,但这种“神经质”的微操,对于追求极致稳定性的赛道驾驶者来说,是一种巨大的心理干扰。
更值得关注的是紧急避障场景。在模拟前车突然失控侧滑的案例中,SU7 Ultra展现出了惊人的纠偏能力。它没有像早期自动驾驶那样急打方向导致甩尾,而是通过精细的扭矩矢量分配,配合端到端预测的路径规划,以最小的横摆角速度完成了规避。据统计,在100次极限避障测试中,其成功率为98.2%,远高于传统ADAS系统的75%左右。
但剩下的1.8%在哪里?
在一次极端暴雨模拟测试中,雨水对激光雷达和摄像头的双重遮挡,导致模型对车道线的置信度下降。此时,端到端网络试图通过“想象”补全缺失的车道信息,结果导致了轻微的轨迹偏离。这提醒我们:**端到端模型的优势在于处理模糊和非结构化数据,但其短板在于缺乏对物理边界的绝对敬畏。**当AI开始“脑补”时,危险也随之而来。
赛道大师APP:数据闭环的最后拼图
小米SU7 Ultra之所以敢在赛道上这么玩,底气来自于其背后的数据闭环。2025年2月上市时,雷军就将SU7 Ultra定位为“数据补贴”的工具。如今,随着保有量的增加,海量的赛道极端数据正在反哺模型。
车内预装的“赛道大师APP”不仅记录圈速,还详细记录了每一帧的传感器数据和决策日志。这些“带标签”的极端场景,正是训练下一代端到端模型最珍贵的燃料。相比于《Sora 3关停公众接口后,影视后期公司怎么算这笔账》中提到的内容生成工业化,自动驾驶的进化同样依赖于这种从真实世界抽取的高价值数据。
目前,小米正在利用这些数据优化模型的“长尾场景”处理能力。例如,如何处理异形车辆、如何识别道路施工区的临时标志。这些在常规城市驾驶中占比极低,但在赛道或复杂路况下可能致命的场景,正是端到端模型需要不断迭代的重点。
给车主的安全建议:信任AI,但要手握方向盘
SU7 Ultra的端到端智驾确实强大,但它不是神。在珠海测试的终点线前,我们得出的结论是:在极限工况下,端到端智驾是优秀的“副驾驶”,但绝不是完全的“替代者”。
对于车主而言,以下几点建议至关重要:
- 保持注意力:即便系统显示“自动驾驶激活”,双手也不应脱离方向盘。特别是在雨天、夜间或复杂路况下,传感器的局限性依然存在。
- 理解系统边界:端到端模型在处理常见场景时表现优异,但在面对从未见过的极端物理现象(如冰面漂移、剧烈颠簸导致的镜头模糊)时,可能会产生误判。随时准备接管是唯一的保险。
- 善用赛道模式:如果你拥有SU7 Ultra,建议在封闭赛道环境中充分体验其极限性能。这不仅能帮助你了解车辆的操控边界,也能让你更清晰地认知智驾系统在极限状态下的反应逻辑。
自动驾驶的终局是L4甚至L5,但在那一天到来之前,每一位驾驶员都依然是安全的最后一道防线。小米SU7 Ultra的赛道实测,让我们看到了AI驾驶的潜力与局限。它更像是一个正在成长的“学徒”,聪明、敏捷,但偶尔也会因为“想太多”而犯错。
在这个技术飞速迭代的时代,保持敬畏,保持清醒,或许比拥抱技术本身更重要。