仓库是物理 AI 很难绕过的一场实考。
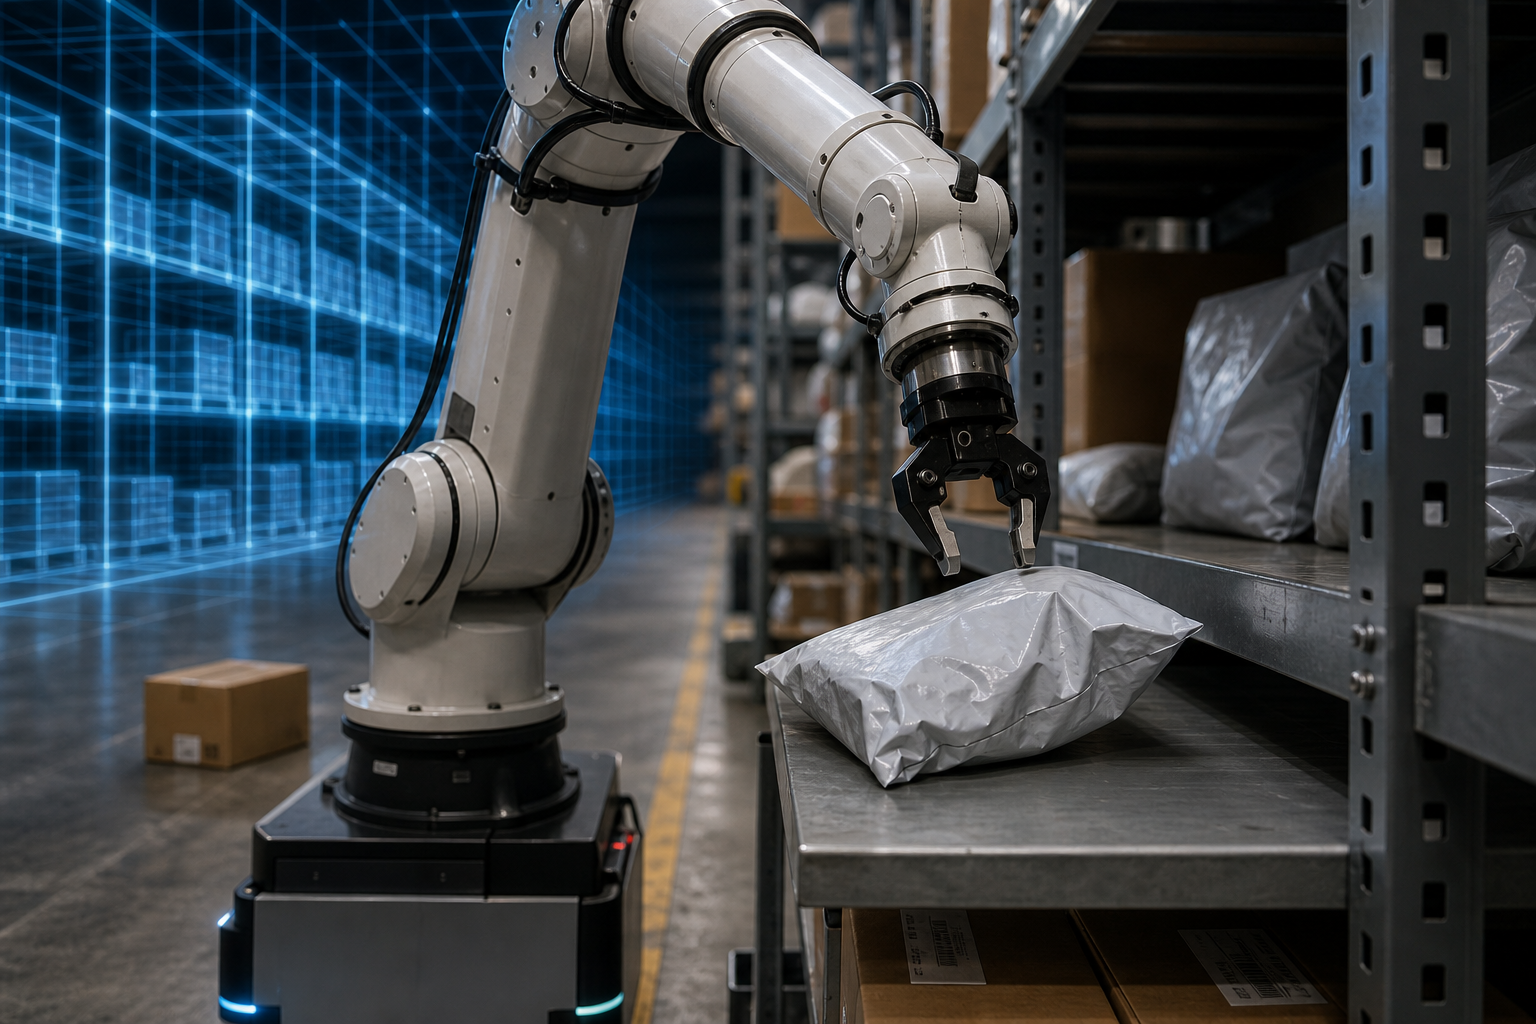
在演示视频里,机器人识别包裹、规划路径、完成抓取,再把货物送到指定位置,整套动作往往很流畅。进入真实仓库后,题目马上变了:软包会变形,透明薄膜容易干扰视觉,反光表面会改变成像,通道里还可能突然出现人员、车辆和临时障碍。
这些变量在仿真环境中可以逐项设置,现场却会同时发生。机器人偶尔成功一次不难,难的是持续运行,并在抓取失败、定位偏移或路线受阻后自行恢复。
机器人开始靠训练获得能力
物理 AI 通常指能够感知和理解现实环境,并在其中执行动作的模型。中泰证券在 2026 年 6 月 2 日发布的《在时间的折痕处:物理AI》中提到,这一概念由黄仁勋于 2024 年提出,覆盖人形机器人、智能驾驶和工业机器人等场景。
传统工业机器人依赖预设程序和固定轨迹。工位、物料或动作流程发生变化,设备往往要重新调试。物理 AI 采用了另一种能力获取方式:先让机器人在大量模拟任务中练习识别、移动、避障和抓取,再把学到的策略带到现实环境。
赛迪网 2026 年 5 月 8 日刊发的文章把这一变化概括为从“编程驱动”走向“训练驱动”。NVIDIA 的 Omniverse、Isaac 等平台正用于搭建虚拟仓库、货架和机器人,开发者可以反复修改任务和环境,观察模型如何应对。
仿真的好处很实际。现实中的碰撞可能损坏设备,也可能打断作业;虚拟环境允许机器人低成本试错。《科技日报》5 月 28 日的报道用了一个直观的说法:机器人可以在虚拟世界里“摔几万次跤”,由此积累动作所需的“肌肉记忆”。
但练习场再逼真,也很难提前写完真实仓库的全部考题。
差距常常藏在一个包装袋里
Raise Summit 对 2026 年机器人行业的梳理认为,仓库导航和简单拣选已经达到商业应用水平。机器人确实走出了论文和实验视频,只是能进入仓库,不等于能长期稳定地留在那里。
第一道关是感知。
仿真中的光照、纹理和物体边界通常更容易控制。真实仓库里,一个纸箱可能被遮挡,一层透明薄膜可能产生反光,黑色包装也可能让视觉模型难以判断轮廓。工作人员眼中的包装差异,到了模型这里,可能已经变成完全不同的输入。
接下来是接触。纸箱、衣物和软包的形变方式不同,表面摩擦也会变化。机器人在仿真中选中的抓取点,放到实际传送带上未必还有效。有时物体识别正确,机械臂却会在夹持、提起或移动时失手。
连续任务更容易放大问题。仓储分拣通常包含识别、定位、抓取、扫码、搬运和放置。每一步单独测试都能完成,不代表连起来同样可靠。前一步留下的位置偏差,可能一路传到后续动作,最后造成停机或人工接管。
Sim-to-Real 的麻烦就在这里:仿真给机器人准备了一套初始能力,现场则不断抛出训练环境没有覆盖的情况。
一个成功率,说明不了多少问题
NVIDIA 已经在机器人仿真、世界模型、VLA 模型和计算硬件上展开布局。中泰证券的报告将其目标概括为争取“机器人安卓”的位置。
平台可以提高训练和测试效率,却不能让仿真成绩自动变成仓库运营成绩。仿真测试往往限定货物类型、环境参数和任务流程;现场还会受到设备磨损、传感器状态、人员走动和货物随机性的影响。
因此,运营方看到准确率或成功率时,还需要追问几件事:
- 测试用了哪些物体,是否包含软包、透明包装和不规则货物?
- 测的是一次抓取,还是识别、搬运、放置组成的完整流程?
- 失败以后,机器人能否重新识别并规划动作?
- 公布的是最佳表现,还是长时间运行结果?
- 测试期间有多少次人工介入?
缺少这些条件,单个数字很难说明设备进入仓库后能产生多少实际价值。
现有可引用材料也没有提供统一口径下的仿真与仓库实测对照。换句话说,目前无法给出一个适用于所有仓库的固定差值,更不能断言仿真成绩到了现场一定会下降多少个百分点。货物、设备和流程不同,结果就可能不同。
现场更看重机器人怎么收拾残局
缩小 Sim-to-Real 差距,一个常见做法是把现场数据送回训练环节。机器人遇到新的包装、光照或障碍后,开发团队补充数据,再更新识别与控制模型。数字孪生也可以根据仓库环境继续调整,让下一轮仿真更贴近实际情况。
这个过程不会一次结束。仓库每天都可能出现训练集里没有的新情况,也不可能停下来等模型学会所有异常。
所以,降级和接管机制很重要。识别把握不足时减速,抓取失败后重新规划,多次尝试无效再交给工作人员。这样的设计没有全自动演示那么醒目,却直接决定设备能否在现场持续工作。
物流企业真正会记进账本的,是机器人运行了多久、故障后多快恢复、需要多少人工介入。至于设备用了哪个热门模型,往往排在这些问题后面。
2026 年,成绩要到仓库里核对
《人民日报》2026 年 6 月 15 日刊发的文章指出,AI 正从文字、图片等信息处理,走向感知、行动以及与现实环境交互。仓库提供了一个具体场景:任务明确,异常也足够多,机器人表现好不好,很快就会反映在作业流程里。
Raise Summit 的行业梳理还提到,机器人相关行业在 2025 年筹集了 379 亿欧元,NVIDIA、Amazon 和 Tesla 等公司都在推动机器人及 AI 基础设施发展。资金和平台会让更多产品进入现场,可靠性仍要靠实际运行验证。
接下来值得看的,不只是机器人又完成了什么新动作。厂商是否公开测试条件,能否提供长时间运行结果,系统失败后怎样恢复,现场数据有没有进入下一轮训练,这些信息更接近部署决策。
物理 AI 已经开始走出虚拟环境。它与仿真结果到底差多少,目前没有统一答案。差距就藏在每一种包装、每一次抓取失败,以及每一次人工接管里。