6月初,维也纳的国际机器人与自动化会议(ICRA 2026)把一个问题摆到台前:具身智能怎样跨过“从语义理解到物理执行”这道坎。
据交汇点新闻报道,英伟达在会上推出面向物理AI的开放世界基础模型 NVIDIA Cosmos 3,并发起全球开发者协作联盟,推动下一代世界模型技术。所谓世界模型,简单说,就是让AI不只会理解一句话,还要能预判动作落到现实世界后会发生什么。
这听起来离工厂、仓库、维修现场更近了。但“更近”不等于“已经能替人干活”。
《人民日报》2026年6月15日的报道把物理AI概括为:能感知、能行动、能在真实场景中反复试错完成工作。这个定义很关键。它没有把物理AI说成万能机器,而是强调了三个更朴素的能力:看见环境、做出动作、在失败里修正。
熟练工的价值,恰恰也在这里。
展台上的流畅动作,到了车间会变慢
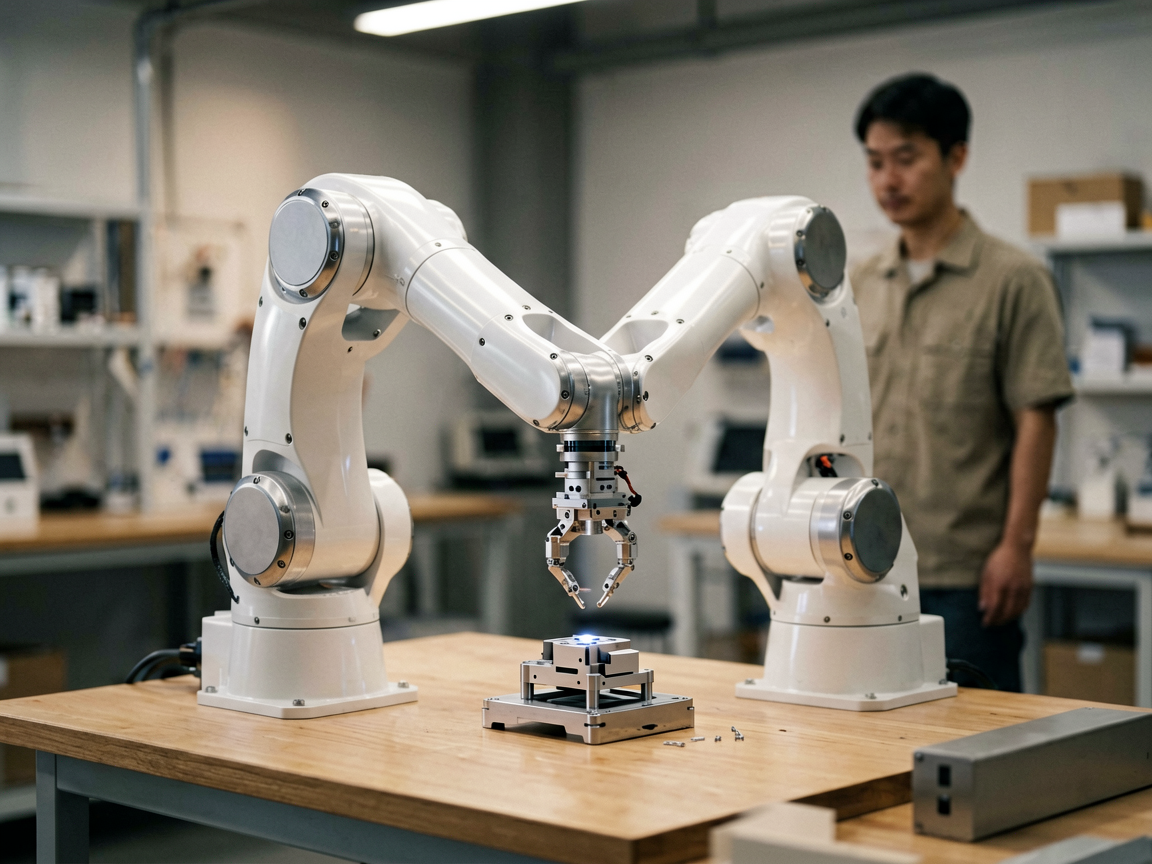
《瞭望》2026年第15期写到一个汽车生产车间里的场景:工作人员发出语音指令后,机械臂锁定目标位置,自主规划路径,完成抓取装配;检测工位上,高精度传感器同步采集振动、温度、位移等数据,并在屏幕上形成“数字轨迹”。
这个场景说明,物理AI最先站稳脚的地方,仍然是相对可控的工业现场。零部件位置、工序顺序、设备状态都有迹可循,机器人可以在传感器、控制系统和算法的配合下完成一部分动作。
但这类能力和“替代熟练工”之间,还有一段距离。
熟练工不只是把零件放到指定位置。设备声音不对、材料批次有差异、夹具轻微偏移、上一道工序留下瑕疵,这些问题往往不写在操作手册里。人能靠经验快速判断,机器人则需要被明确感知、建模和验证。
所以,眼下更现实的变化不是“一个机器人顶掉一个师傅”,而是机器人先接过重复、费力、风险较高的动作,熟练工转向监看、调整和处理异常。
汽车和机器人为什么靠得这么近
物理AI被汽车行业盯上,并不意外。
新华社旗下新华网2026年5月29日援引《科技日报》报道,“五一”假期前夕,奇瑞汽车宣布与英伟达开启全球战略合作,双方将在辅助驾驶、座舱AI、机器人三大领域共同开发并布局物理AI。
辅助驾驶和机器人有共同底层问题:都要在现实环境里感知、判断、行动。道路上有行人、车辆、雨雪、遮挡;车间里有工件、人员、设备、空间限制。它们都不能只在屏幕上答对问题,还要在物理世界里少犯错。
这也是为什么“物理AI”比普通大模型更难落地。语言模型答错一句话,代价可能是重问一次;机械臂抓错零件、移动平台误判路径,可能带来设备损坏,甚至安全风险。
在这个意义上,机器人要替代熟练工,首先要回答的不是“聪不聪明”,而是“能不能稳定地把同一件事做对”。
家庭和服务场景更难,因为规则更少
夏季达沃斯论坛给了另一个观察窗口。
据新华社报道,在2026年大连夏季达沃斯论坛展览区,一只机械臂能捕捉人类肢体动作并实时回应;不远处,一台人形机器人刚制作完一杯咖啡。现场演示很吸引人,也确实说明AI正在进入现实物理世界。
但咖啡演示和家庭服务之间不能直接画等号。
家庭环境比展台复杂得多。桌面物品每天变,地面可能有水渍,孩子的玩具、宠物、临时堆放的杂物都会改变任务条件。人类保洁员会顺手挪开椅子、绕过易碎物、判断哪些东西不能碰;机器人要做到同样自然,需要持续感知和大量试错。
这也是物理AI目前最容易被高估的地方。它在展示空间里能完成一个动作,不代表能在陌生环境里连续工作数小时,更不代表能独立承担责任。
短期看,服务机器人更可能先成为辅助劳动力:负责固定区域清洁、递送、简单操作,人仍然负责复杂判断和收尾。
维修现场不会轻易交给机器人
如果说车间还有流程,家庭还有相对温和的环境,那么维修和巡检更考验物理AI的边界。
设备故障往往不是标准题。现场可能有噪声、灰尘、强光、遮挡,也可能空间狭窄、地面不平。熟练维修工会先听、看、摸,再结合经验判断故障位置。很多时候,真正值钱的不是某个动作,而是判断顺序。
现有公开报道里,物理AI已经能展示抓取、装配、咖啡制作、动作回应等能力;但这些材料并不能证明机器人已经可以独立处理复杂维修任务。
更稳妥的落地方式,是让机器人做人的“前端工具”:采集图像和传感器数据,进入危险或重复巡检区域,记录现场状态;最后的判断、拆装和责任确认,仍由人完成。
这不是保守,而是现实。物理AI一旦进入电力、制造、交通等场景,安全边界会比展厅演示严格得多。
真正的门槛不是会动,而是可控
人民网上述报道提到,AI已经学会对话、创作与分析,下一步正在指向真实物理世界。这个方向没有疑问。
问题在于,物理世界不会像文本一样给出清晰边界。一个杯子可能被挡住一半,一个零件可能反光,一个人可能突然伸手,一个地面障碍物可能昨天还不存在。机器人必须在这些细碎变化里保持稳定。
所以,评价物理AI落地,不能只看发布会上的模型名,也不能只看机器人外形有多像人。更该看几个朴素指标:能否反复完成同一任务,出错后能否停下来,人在旁边能否接管,换一个场地后调试成本有多高。
这些指标决定它是实验室成果,还是企业愿意长期使用的生产工具。
熟练工不会马上消失,但工作会被重新切开
北京智源人工智能研究院发布的《2026十大AI技术趋势》提出,2026年将成为AI从数字世界迈向物理世界、从技术演示转向规模价值的关键年份。这个判断值得重视,但不能理解成机器人会在短时间内大面积替代熟练工。
更可能发生的是,岗位被重新拆分。
重复搬运、固定抓取、标准检测、危险环境巡检,会先被机器分走一部分。需要现场判断、异常处理、跨工序协调和安全负责的工作,还会留在人手里,而且对人的要求可能更高。
物理AI带来的不是一个简单的“替不替代”问题。它会改变工人和机器的分工:机器人负责更可定义的动作,人负责更难写进程序的经验。
这也是当下最接近真实现场的答案。机器人正在进入车间、展厅和实验场,离“能用”越来越近;但要说替代熟练工,还得先过稳定性、安全和成本这几关。