机器人想抓稳东西,小脑模型得先过三道关
VLA让机器人把看见、理解和动作接起来,但玻璃杯、软包装和瓶盖仍会暴露控制短板。到了2026年夏季,具身小脑模型最要紧的三件事,是消化高频触觉、提前识别微滑移,并在磨损和漂移中持续校准。
阅读全文关键词:机器人
VLA让机器人把看见、理解和动作接起来,但玻璃杯、软包装和瓶盖仍会暴露控制短板。到了2026年夏季,具身小脑模型最要紧的三件事,是消化高频触觉、提前识别微滑移,并在磨损和漂移中持续校准。
阅读全文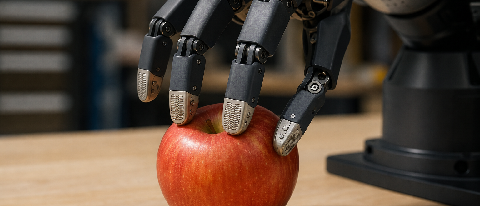 技术应用
2026 WAIC上,触觉传感器热度上升:一目科技E轮融资超10亿,千觉机器人展示VTLA模型。可现有素材没有成本、良率、寿命和出货量,触觉能否稳定进入整机,仍要看模型、控制与供应链能否接通。
阅读全文SceneVerse++、TongSIM、通通 3.0 和 OmniXtreme,分别对应 3D 场景、仿真训练、认知决策与运动控制。BIGAI正尝试把这些环节串起来,但“完全无标签”和未见场景泛化,仍缺公开指标与完整评
阅读全文 技术应用
跟随乔戈里科技实测团队,记录光照骤变、枝叶遮挡、成熟度误判如何让实验室模型在果园里‘翻车’。拆解数据增强、域适应、多传感器融合与VLM辅助的实战技巧,理解AI在非结构化场景落地的真实差距。
阅读全文 战略前瞻
2026年前七个月,“人工智能+”的政策重点不只在扩大应用,还包括算力、算法、数据供给和治理。制造业更看重领域 Agent 与物理 AI 能否接入业务闭环,消费端和服务机器人则仍受接口、工程成本与常识推理限制。项目值不值
阅读全文高文把人工智能落在感知、认知与行动三个层面。结合DeepSeek R1、Manus、宇树机器人和AGI-Next峰会的公开信息,2026年更值得追踪任务收尾、失败恢复、工作流适配和物理执行。
阅读全文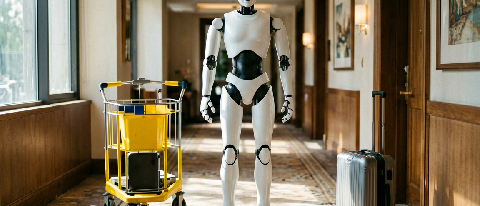 技术应用
2026年7月实地探访上海酒店人形机器人试点,优必选Walker S协助入住成功率仅30%。从工厂到酒店,感知失明、成本倒挂、人机期望差三大瓶颈暴露。拆解具身智能在动态服务环境中的真实挑战与短期突破口。
阅读全文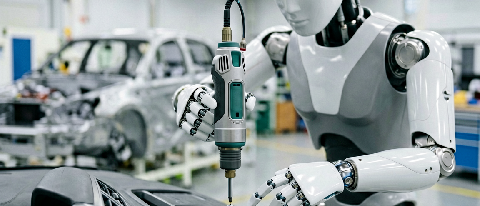 技术应用
实测优必选Walker S在汽车总装线的锁螺丝与质检表现。对比人工效率,分析其在享界、极氪等工厂部署后的ROI,探讨人形机器人从“实习”走向“正式工”的真实技术约束与场景建议。
阅读全文 前沿研究
VLA 加入触觉后成为 VTLA。Meta ReSkin、9位清华博士团队采用的“具身本能”、AWE 3.5 和 Quintet AI 指向同一问题:机器人进入精细操作场景,不能只看见物体,还要在接触中修正动作。
阅读全文 产业动态
现有公开资料还不足以支撑 Figure、优必选 Walker 和特斯拉 Optimus 的家庭实测横评。可确认的差距集中在交付阶段:Figure 仍以研发和少量商业伙伴为主,Optimus 量产进度待验证,中国厂商则在出
阅读全文 前沿研究
2026年ICLR与国内顶会接连涌现触觉视觉融合新论文,清华、北大等团队把语言模型当作触觉翻译器。本文以TacThru和丁文伯团队工作为线索,拆解模型架构与实验结果,看机器人"触觉-视觉"协同离人类还有多远。
阅读全文 战略前瞻
2026年,具身智能投资逻辑从“看Demo”转向“看良率”。本文通过采访三位硬科技VC,揭示物理AI在工业落地中残酷的盈利分水岭:MTBF、场景定义能力与单工位替代成本,已成为人形机器人融资的新生死线。
阅读全文