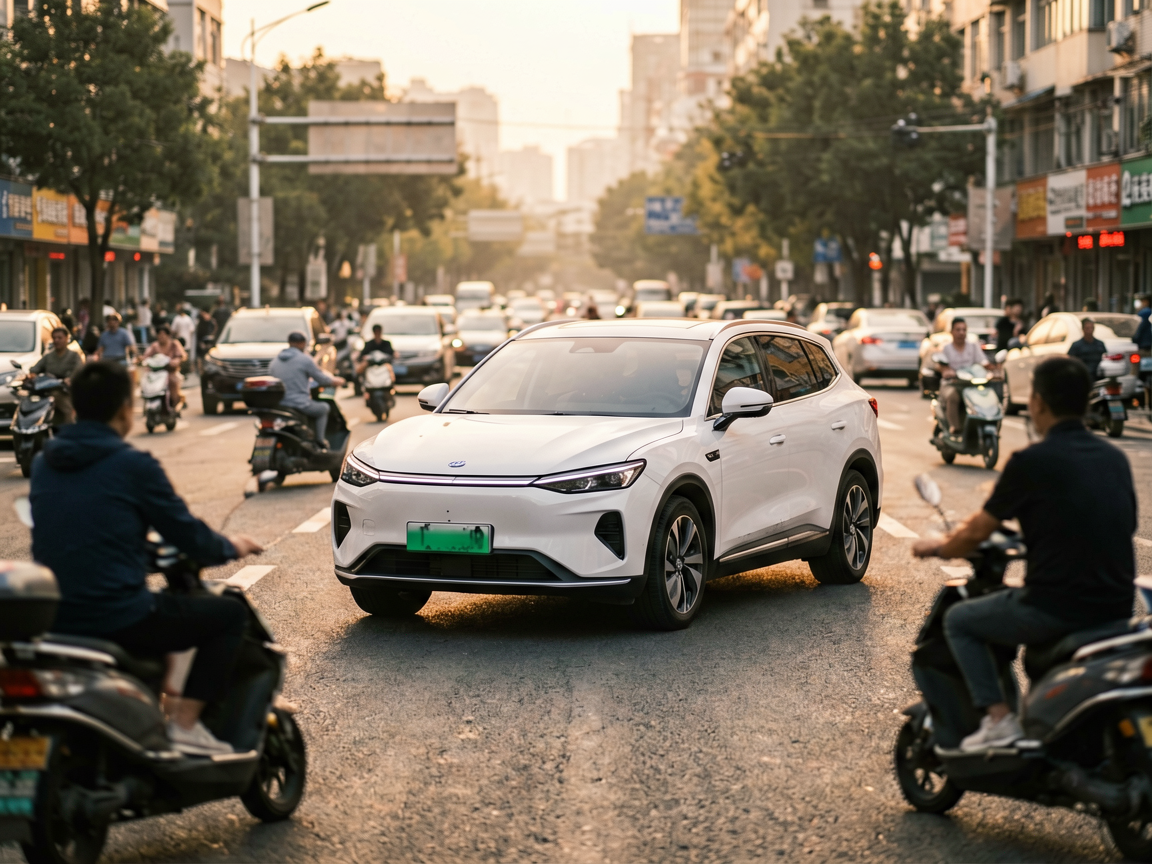
下午五点,上海浦东一个没有信号灯的丁字路口。一辆挂着测试牌照的特斯拉Model Y停在斑马线前,打着左转向灯。对向车流没有停的意思,右侧非机动车道上,两辆外卖电动车一前一后快速穿插过来。方向盘轻微转动,车头试探性地往前挪了半米,又立刻缩回来。连续五次启停,耗时近两分钟,直到对向车流出现一个明显的空档,车辆才完成转弯。
这段视频在智驾圈子里传得很广。它直观地展示了特斯拉FSD V13在中国真实路况下的一种尴尬:在面对非标准化的“中国式博弈”时,纯端到端模型的决策逻辑似乎遇到了瓶颈。
2026年5月21日,特斯拉官宣FSD监督版已在包括中国在内的10个国家和地区开放使用。然而,据《21世纪经济报道》一线走访,多数门店销售员坦言“暂未收到具体落地通知”。这种“官宣”与“落地”的巨大时差,折射出的不仅是合规审批的严谨,更是端到端神经网络在中国复杂路况下面临的深层挑战。
从“感知-预测-规划”到“纯粹AI问题”
要理解FSD V13的困境,首先要看清它的技术底色。特斯拉AI负责人阿肖克·埃卢斯瓦米(Ashok Elluswamy)曾在2025年10月的公开信中详细拆解过特斯拉的技术哲学:与其让工程师编写成千上万条“如果-那么”的规则,不如让一个巨大的神经网络直接从8个摄像头的视频流中输出转向和加速指令。
这种“端到端”架构抛弃了传统自动驾驶中感知、预测、规划相互独立的模块化设计。埃卢斯瓦米将其称为“纯粹的AI问题”。在封闭的多层停车场中,这套逻辑确实展现了惊人的泛化能力——V13能够像人类一样“读懂”地面残缺的箭头并自主寻找出口,这一点甚至被认为领先于国内依赖高精地图预学习的竞品。
但真正的考场,是开放道路。特别是在2026年夏季,随着国内头部车企如小鹏、华为加速推进城市NOA,特斯拉面临的竞争已从单纯的算法演进,变成了对本土场景理解的比拼。
为什么中国式路口这么难?
“端到端”模型的弱点,恰恰在于它对数据分布的高度依赖。在北美标准的十字路口,交通规则相对清晰,车辆和行人的行为模式具有较高的可预测性。然而,中国城市的交通流充满了“社会工程学”色彩。
一位不愿具名的智驾算法工程师指出,模块化系统在面对边缘场景时,虽然显得生硬,但依靠预设的规则(如“右侧先行”、“减速让行”)通常能做出安全的底线反应。相比之下,端到端模型依赖海量数据的概率拟合。当训练集中缺乏足够多的“中国式博弈”样本——比如外卖员不按车道行驶的穿插、老年代步车的突然变向——模型往往会陷入逻辑死锁:它无法像人类那样通过眼神交流或轻微鸣笛达成“默契”,只能在不确定性面前选择过度保守的减速或停滞。
这种对“常识性逻辑”的缺失,在近期的流出版路测视频中暴露无遗。当面对一辆从侧方快速切入的电动车时,FSD V13的表现并非总是果断的避让,有时甚至是长时间的犹豫。这不仅是技术问题,更是因果推理能力的短板。正如《多模态大模型评测新标准:2026年基准测试为何更看重逻辑推理》中提到的,2026年的AI评测已进入深水区,传统的图像描述能力不再是核心竞争力,复杂场景下的因果逻辑理解才是分水岭。
数据战与混合架构的崛起
面对这些挑战,特斯拉并非没有应对之策。据《每日经济新闻》报道,特斯拉近期在北京、上海等9个城市密集招聘智驾人才,月薪最高可达3万元。这些职位的核心任务之一,就是优化端到端模型在长尾场景下的泛化能力,特别是针对中国特有的非机动车混行场景进行专项训练。
与此同时,国内车企也在探索自己的出路。理想汽车董事长李想曾直言,期待“物理世界的特斯拉和理想的端到端V13道路实战”。与特斯拉坚持的“纯视觉+端到端”极简主义不同,小鹏和华为等厂商普遍采用了“端到端+规则兜底”的混合架构。在无保护左转等高风险场景中,系统会优先调用预定义的通行规则,只有在规则无法覆盖的情况下,才交由端到端网络进行实时决策。这种折中方案在一定程度上弥补了纯数据驱动模型在极端场景下的不可靠性。
此外,数据合规与本土化采集也成为关键变量。在中国道路采集并训练数据,需严格遵守数据出境安全评估等规定。特斯拉如何构建其在中国本土的数据闭环,直接决定了V13能否真正“懂中国路”。这与《L4级Robotaxi获准跨城收费后,调度系统迎来的真实考验》中提到的跨城运营面临的路网割裂问题异曲同工,数据本土化是高级别自动驾驶落地的前提。
结语:从V13到V14的阵痛
按照特斯拉的路线图,V14将是端到端的成熟版,目标是达到无需人类监督的水平。但在V13阶段,它更像是一个正在“学习”的实习生。当车辆在路口犹豫不决时,这并非算法的彻底失败,而是系统在面对未知分布数据时的正常反应。
对于消费者而言,这场关于算法哲学的辩论将从实验室走向街头。无论是特斯拉的激进派,还是国内车企的稳健派,最终的评判标准只有一个:在那些充满不确定性的中国路口,谁能更安全、更高效地完成每一次博弈。这场博弈,才刚刚开始。