 前沿研究
视频模型为何总让杯子穿地板?物理约束正在进入生成链路
杯子穿过地板、球体反弹失真,说明视频模型仍偏向拟合视觉表面。北京大学人工智能研究院与 NewtonRewards 相关材料给出两种补课办法:把物理规律写进训练目标,或让仿真进入生成链路。它们能改善轨迹与碰撞控制,但还谈不
阅读全文关键词:仿真
前沿研究
杯子穿过地板、球体反弹失真,说明视频模型仍偏向拟合视觉表面。北京大学人工智能研究院与 NewtonRewards 相关材料给出两种补课办法:把物理规律写进训练目标,或让仿真进入生成链路。它们能改善轨迹与碰撞控制,但还谈不
阅读全文SceneVerse++、TongSIM、通通 3.0 和 OmniXtreme,分别对应 3D 场景、仿真训练、认知决策与运动控制。BIGAI正尝试把这些环节串起来,但“完全无标签”和未见场景泛化,仍缺公开指标与完整评
阅读全文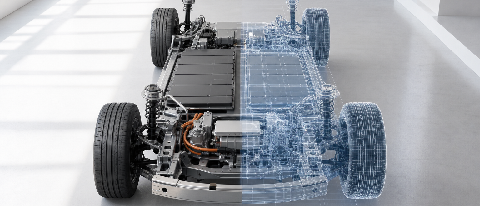 前沿研究
2025年GTC大会上,通用汽车宣布采用NVIDIA DRIVE AGX和Omniverse。变化不只在芯片采购,还会落到整车架构、仿真验证、供应商分工和软件维护。对这家1908年成立的车企,难点是让系统定义权与质量责任
阅读全文 前沿研究
视频生成正告别炫技期。实测发现,Sora 3 凭借物理仿真与长镜头一致性,已在电商商品展示中跑通SOP。通过拆解光线控制、材质微调与后期剪辑配合,企业可将短视频广告制作成本压低50%以上,AIGC工作流真正进入工业级降本
阅读全文2026年AI重心已从文本Scaling Law转向预测物理现实。本文拆解世界模型在训练数据构造、可微仿真环境与零样本评估指标上的工程突破,揭示物理智能体如何跨越实验室边界,在非结构化场景中实现因果推理与稳定迁移。
阅读全文针对2026年7月具身智能大模型的高昂训练成本与落地幻觉,北京通用人工智能研究院(通研院)提出了一种新解法:舍弃端到端多模态预训练,在极简仿真沙盒中通过物理因果反馈跑通物理Agent的常识推理,为中小具身智能创业团队提供
阅读全文 前沿研究
SceneVerse++、TongAgents、OmniXtreme 和 TongSIM 接连出现在通研院官网,覆盖三维场景、智能体、机器人控制与物理仿真。科研声量已经形成,下一步要看的不是更多项目名,而是部署、维护和外
阅读全文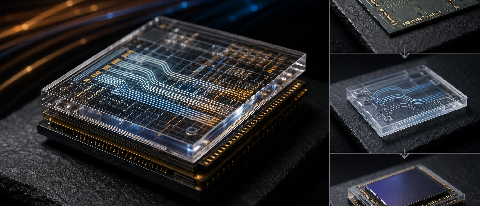 前沿研究
IQM借SPAC上市、三星研究量子计算与AI光刻仿真、45纳米电子—光子—量子芯片接连出现。但资本动作、研发计划和硬件原型不是同一类证据。NISQ设备更适合处理量子化学、组合优化等窄任务,主流AI尚无可靠的端到端提速结果
阅读全文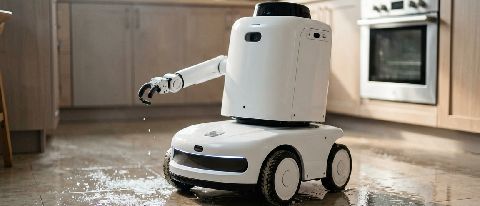 前沿研究
从家庭服务机器人在厨房的“摔倒”,解码BIGAI背后的技术拼图。SceneVerse++构建3D场景理解,OmniXtreme攻克运动泛化,TongSIM提供低成本试错场。除了“通通”大模型,BIGAI正在用这套硬核组合
阅读全文 前沿研究
具身智能缺的不是大模型,是接触面。BIGAI用TongSIM搭出可反复试错的物理训练场,SceneVerse++补充真实3D场景,再以“数据—大脑—小脑—本体”打通认知到执行。这套链路在仿真里跑通了,但真实设备上的稳定表
阅读全文 前沿研究
BIGAI以“通通”3.0、SceneVerse++和TongSIM把通专融合落到具身智能:大脑负责规划,小脑负责控制,本体完成动作。判断这条路线是否成立,要看仿真经验能否迁移到真实设备,并在时延、算子和安全约束下持续执
阅读全文 深度观察
V-JEPA 2把预测放进潜空间,RT-2尝试连接视觉、语言和动作。进入真实环境后,摩擦、流体、软体、传感器噪声和执行延迟仍会改写结果。物理AI真正缺的,是能持续校正的决策闭环。
阅读全文