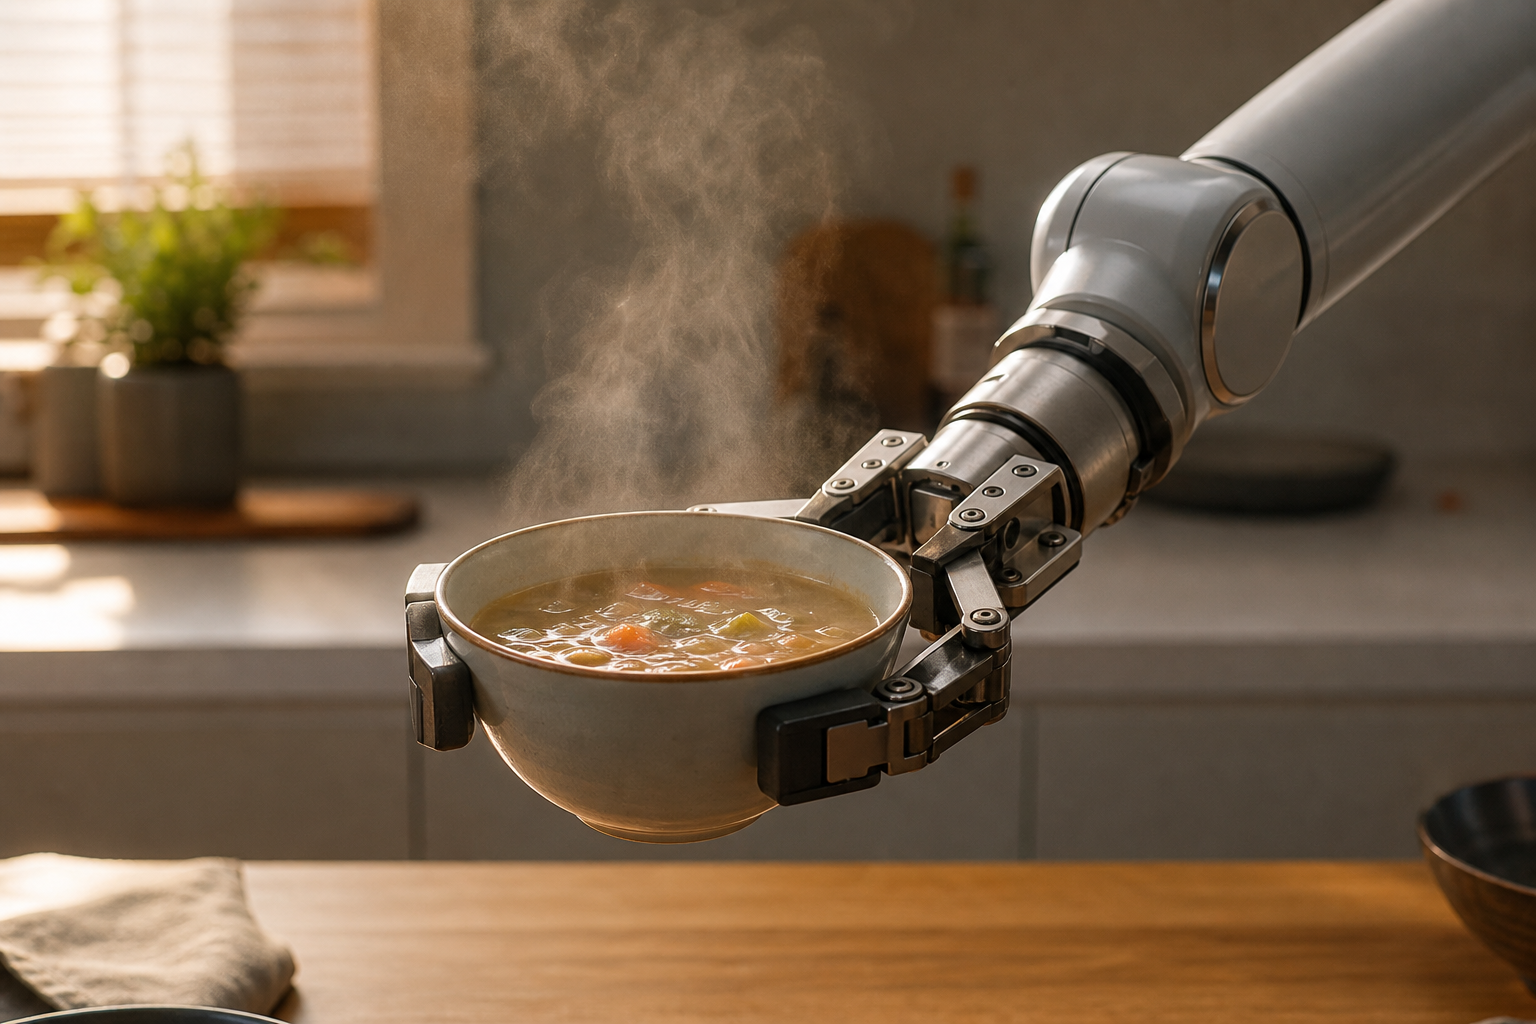
把一碗热汤端到桌上,人会下意识调整手腕:碗有多重,边沿会不会打滑,前方是否有人经过,汤面晃动后该放慢还是停下。机器人要完成同样的动作,摄像头、力传感器、执行器和控制模型必须连续配合。任何一个环节出现误判,都可能变成洒出、碰撞或抓取失败。
IBM对物理AI的定义很直接:它是在物理世界中运行并与之交互的人工智能系统,通常把模型与传感器、执行器和控制系统结合起来。2026年6月15日,《人民日报》刊发的文章也将其描述为从虚拟世界的信息处理者,走向能感知、行动并与现实环境交互的智能体。
这句话听起来顺畅,工程上却隔着很长的链条。识别“这是杯子”只是起点。接下来还要判断杯子是否装水、表面是否湿滑、抓取后重心会怎样变化,以及动作偏了以后如何及时收手。
会认杯子,仍可能端不稳
围绕这条链路,FAIR的V-JEPA 2和谷歌RT-2走了不同路线。
V-JEPA 2把重点放在潜空间中的状态表征预测,并用能量函数判断预测与观测是否相容。它不必逐像素生成下一帧画面,而是把计算集中在对行动更有用的状态变化上。
这种设计可以减少无关画面细节的干扰,操作所需的信息却未必都能保留下来。托盘略微倾斜、表面有水,或材质之间的摩擦差异,都可能改变动作结果。传感器没有捕捉到这些变化,训练数据也没有覆盖相似条件时,世界模型很难给出稳定预测。
RT-2采用视觉—语言—动作模型,把语义理解接到机器人操作上。语言能力可以帮助模型理解“把杯子放到桌上”这样的任务,真正执行时还需要估计重量、抓取位置和用力大小,并根据滑动或晃动随时调整。语义负责说明要做什么,力和触觉才能告诉系统动作是否正在失控。
机器人每动一下,环境都变了
世界模型要回答的问题是:此刻采取某个动作,环境接下来会怎样变化?
硅谷101在2026年3月6日发布的视频中,将世界模型列为多家实验室和科技公司关注的研究方向,并提到Yann LeCun、李飞飞、OpenAI和谷歌等参与者。研究焦点由识别当前画面,进一步转向预测动作之后的世界。
放到机器人上,这种预测必须实时发生。机械臂开始抓取后,物体的重心和接触点会变化;物体滑动后,原来的抓取策略随即失效;液体开始晃动,控制器还要决定继续、减速还是停止。机器人做的不是一次性选择,而是一串随着环境变化不断改写的决定。
视频预测出现偏差,影响的主要是画面。机器人预测偏差,动作已经落在真实物体上。摩擦、碰撞、流体和软体形变之所以难处理,也正在于它们会持续改变后续状态,早期的小误差还可能沿着动作链放大。
仿真给出起点,现实负责找漏洞
Unity和MuJoCo等仿真环境可以明确设置重力、碰撞和摩擦参数,让机器人重复练习同一任务,也方便进行强化学习预训练。但现实世界不会按照一张统一的参数表运行。
传感器会有噪声,执行器存在延迟,材料会磨损,环境光也在变化。仿真中的接触点可以保持稳定,现实里的不规则物体却可能在抓取时转动或滑落。布料受力后会持续变形,液体的边界和流动方向也随容器姿态改变。这些变量很难被一个仿真器完整复现。
这就是Sim2Real鸿沟。它更像持续校准:先在仿真中获得基本策略,再用现实环境中的关键数据修正偏差。模型如果只记住仿真里的规则,部署后很容易失效;完全依赖现实数据训练,采集和试错又会变得困难。
把物理约束放回决策链
参数规模可以增强模式识别,却不会自动补上触觉、动力学约束和实时反馈。一条更务实的工程路径,是让不同模块各自处理擅长的问题。
神经网络负责视觉感知和连续控制,物理引擎或动力学方程提供边界,符号推理模块处理任务顺序、接触点选择和安全条件。训练时还可以把守恒关系或动力学约束写入损失函数,压低明显违背物理规律的预测。仿真中的强化学习负责探索动作,现实数据则用来校正传感器、材料和执行器带来的误差。
这种组合无法消除所有失败,却能让系统更早发现偏差。机器人知道当前状态与预测不符,才有机会停手、重算并继续,而不是沿着错误策略一路执行。
演示看的是能否完成一次任务,上岗看的是环境变化后还能不能稳定工作。后者要求机器人识别偏差、及时停止、重新规划,并把动作结果反馈给下一轮判断。
物理AI的决策瓶颈,就藏在状态估计、结果预测和反馈修正之间的接缝里。世界模型补上了预测这一环,但传感器、控制系统和现实数据同样不可缺。所谓“看懂”物理世界,最终要落在一个很朴素的能力上:动手以后,知道发生了什么,也知道下一步该改什么。